Auteur/autrice : olivier
-
Feuille de calcul pour déterminer les rapports de boite de vitesse

Cette feuille de calcul permet de déterminer et visualiser l’étagement des rapports de boite en fonction des rapports d’extrémité et du nombre de rapports (jusqu’à 20 rapports), selon un étagement linéaire ou logarithmique de coefficient k, selon :
– le rapport voulu pour la 1ère vitesse
– le rapport voulu pour la dernière vitesse
– le nombre de vitesses
– la valeur du coefficient logarithmique, pour la progression logarithmique
En pratique suivre une progression linéaire ou logarithmique n’est pas forcément la meilleure solution. Des modifications pour certains rapports sont parfois judicieuses pour améliorer les performances en fonction des caractéristiques du véhicule et de son utilisation. Par exemple sur un véhicule destiné à un usage tout terrain léger qui ne possède pas de boite de transfert, la première vitesse sera souvent sur démultipliée pour faciliter les franchissements. Sur un véhicule routier, la dernière vitesse sera souvent surmultipliée pour réduire la consommation de carburant.
Pour les boîtes de vitesses de véhicules courants (comme les voitures compactes ou les berlines), l’écart entre la première et la deuxième vitesse est souvent plus important, alors que les écarts entre les autres vitesses sont plus proches. Une estimation approximative basée sur l’analyse d’étagements réels de boîtes de vitesses conduit à un coefficient k situé entre 0.05 et 0.15 dans la plupart des véhicules.
Un exemple basé sur des valeurs moyennes pour une boîte à 5 vitesses :
1ère vitesse : 3.7:1
2ème vitesse : environ 2.1:1
3ème vitesse : environ 1.5:1
4ème vitesse : environ 1.2:1
5ème vitesse : 1:1 (prise directe)
Ces valeurs suggèrent que la réduction de l’écart entre les vitesses est modérée, ce qui correspond à un coefficient k de l’ordre de 0.1 dans cet exemple.
Bien qu’il n’y ait pas de valeur fixe pour k dans les boîtes de vitesses automobiles, une estimation raisonnable pour des véhicules conventionnels se situe entre 0.05 et 0.15. Cela correspond à une réduction progressive des écarts entre les rapports après la première vitesse, tout en assurant une montée fluide en régime moteur. Le coefficient peut varier en fonction des besoins spécifiques en termes de performance et d’économie de carburant des différents types de véhicules.
-
Démonstration modifications Tank Turn et Advanced Steering sur BeamNG.Drive.
Mods ©Olivier ADLER 2024.
-
Les connecteurs d’attelage et remorque voiture, 12 volts.
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
-
Les couples coniques hypoïdes
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
-
Une pince ampèremétrique LEM Analyst 2060… connectée.
C’est parfois un challenge de faire fonctionner un outil connecté ancien des années 2000, parce que son logiciel pour PC ne fonctionne plus sous un système 64 bits, ou parce qu’il utilise une liaison série qui n’est plus disponible sur les PC actuels.
La pince ampèremétrique LEM Analyst 2060 (devenue Fluke 345 après le rachat de LEM par Fluke en décembre 2005) ne déroge pas à cette règle. C’est un instrument intéressant parce qu’elle permet de mesurer tous les aspects d’une tension d’alimentation de puissance, depuis la tension et le courant AC (RMS) et DC, la puissance, en passant par le facteur de crête, le déphasage, le facteur de puissance, l’ondulation, jusqu’à la distorsion harmonique et l’affichage du contenu spectral jusqu’à la 25ème harmonique. Elle permet aussi d’analyser (partiellement) un courant triphasé. La sonde peut enregistrer les données en interne, ou transmettre ses enregistrements à un logiciel dédié sur PC, Winlog, ou lui envoyer des données de mesure en temps réel pour affichage.
Elle est devenue la Fluke 345 après le rachat de LEM par Fluke en décembre 2005. LEM SA a été créé en 1972 par Jean-Pierre Etter. LEM était une société précurseur dans l’électronique de puissance. En 1989 elle a racheté 80% des parts de HEME (Hall Effect Measurement Equipment), une société britannique, ce qui lui a permis de rentrer sur le marché de l’instrumentation, d’où la marque HEME sur cette sonde. Elle utilise ce type de capteur à effet Hall pour être capable de détecter un courant continu. Les pinces ampèremétriques Fluke actuelles utilisent probablement toujours les technologies HEME et LEM.
Cette pince est particulièrement difficile à relier à un PC pour les raisons précédemment décrites, mais aussi parce que le connecteur de sortie digitale n’est pas standard et introuvable. Pire, aucune information n’est disponible dans le manuel à son sujet, et rien non plus sur Internet, pas le moindre indice pour trouver la référence d’un adaptateur. Il a donc fallu réaliser une modification physique (greffe du connecteur rouge sur la photo), mais aussi trouver quel était le format électrique utilisé pour les signaux. Après observation sur un scope (utilisation du trigger pour signaux sériels), il s’agissait d’un signal série RS232 classique en format 8N1 9600, mais dans sa version TTL, 0 à +5V non inversé (attente à l’état haut +5V, 1 logique au +5V, 0 logique au 0V). La liaison ne comprend que deux fils, masse et émission.
Une petite difficulté supplémentaire : sans résistance pull-up au +5V, aucun signal ne sort de cette sortie digitale. Il faut donc ajouter une résistance pull-up de valeur adéquate, pour que la forme du signal soit correcte. Si la valeur de résistance est trop faible, le signal ne descend plus assez bas vers le 0V et n’est plus détecté, si elle est trop élevée, les impulsions courtes ne montent pas assez en tension. Donc ajustement selon la forme d’onde obtenue sur le scope. Ensuite vient le moment de vérité, la connexion au PC avec un convertisseur USB 2.0 vers RS232 TTL. Le convertisseur dispose déjà d’un pull-up interne, mais pas assez viril, il faut donc conserver une résistance externe et ajuster sa valeur en fonction. Installation du logiciel Winlog sur un PC 32 bits, en l’occurrence sur le Windows 2000 d’un scope Tektronix, installation du driver pour le convertisseur USB – RS232 basé sur un chip CH340 et le tour est joué. La communication fonctionne de façon fiable.


La Fluke 345, un petit air de ressemblance n’est ce pas ? Toujours ce connecteur imbuvable, désormais disparu sur une version simplifiée, la Fluke 355.


L’adaptateur USB vers RS232 TTL en cours de modification :


On peut également imprimer, et donc faire un export PDF si besoin avec une imprimante virtuelle PDF :
L’adaptateur USB vers RS232 TTL terminé

-
Fraiseuse Cortini L300 – version avec le changeur d’outils fonctionnel !
Voici une vidéo d’un test de changement d’outils, avec une prise de hauteur d’outil sur le toolsetter.
La fraiseuse Cortini L300 est une micro fraiseuse industrielle de fabrication Italienne des années 80, assez rare. Souvent vendue à des lycées techniques pour un montant d’environ 200 000 FF HT, elle fut souvent abandonnée et revendue pour son manque de fiabilité au niveau de son électronique. Cortini est un fabricant Italien qui a cessé son activité et a été racheté par Fidia en 1990. La qualité de fabrication mécanique était plutôt très bonne. Malheureusement, comme pour les motos italiennes de la même époque, la fiabilité électrique et électronique n’était pas au rendez-vous.
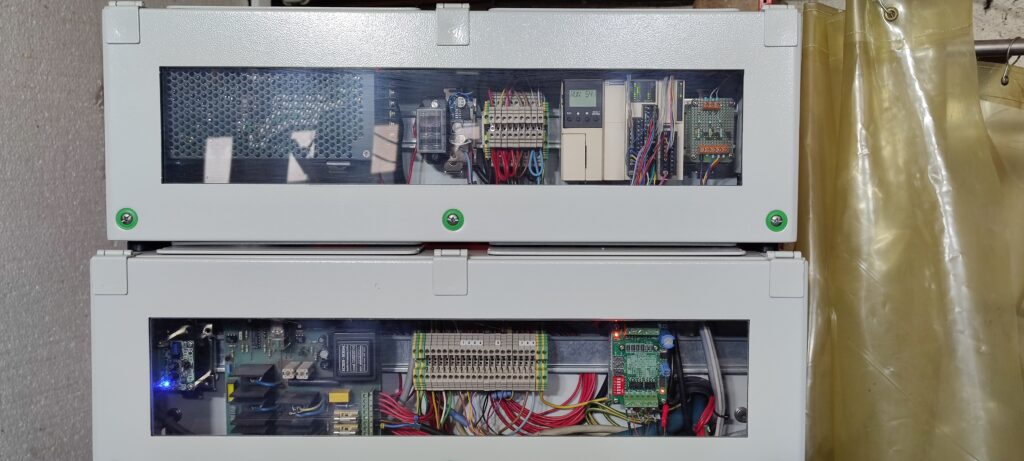
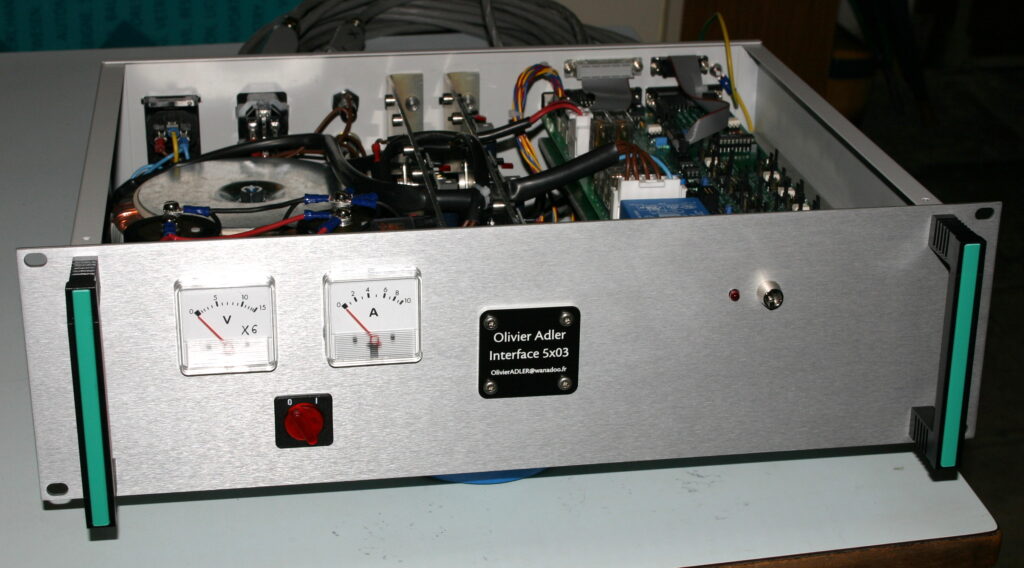
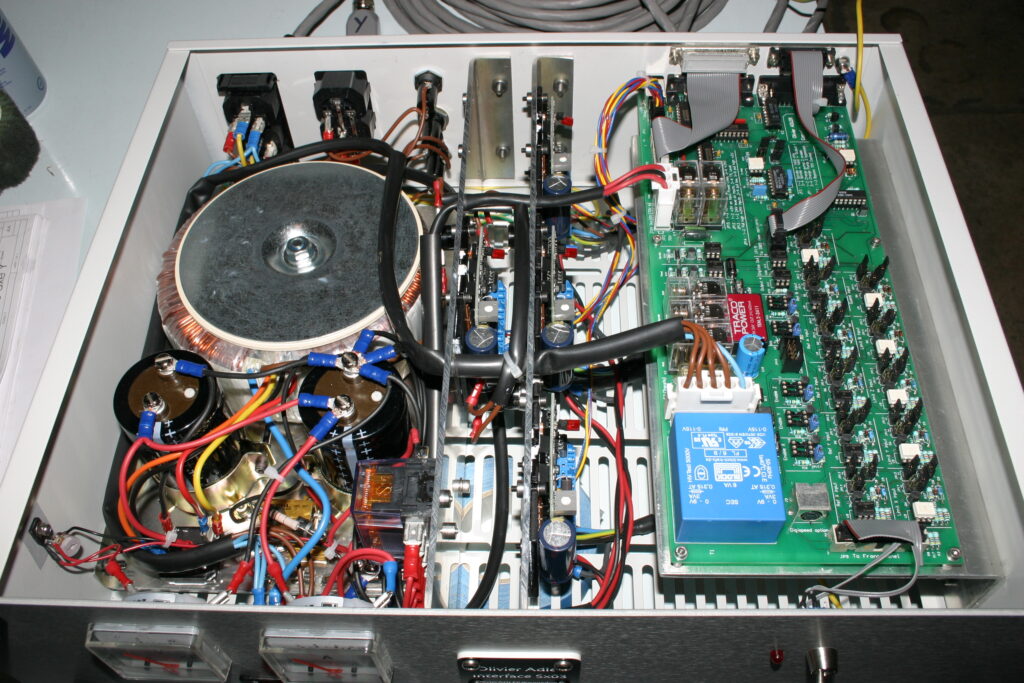
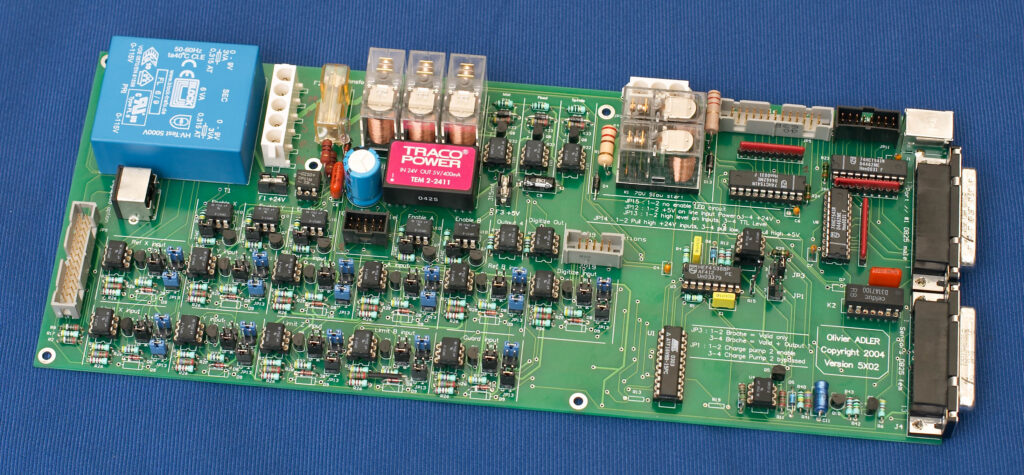
Celle-ci a suivi ce parcours. Arrivée dans mon atelier, elle a dû subir une paire de réparations plutôt simples (notamment un faux contact vicieux sur un connecteur de moteur pas à pas qui lui a probablement value sa mise au rebut), ainsi que le changement complet de l’électronique de commande. J’ai remplacé l’électronique d’origine par quelque chose de nettement plus performant et plus moderne, à savoir le logiciel Mach3 avec ses écrans en langue française, secondé par une interface de puissance 5×03, une interface 5 axes pour moteurs pas à pas avec gestion des sécurités, réalisée par mes soins. Un automate Twido piloté en Modbus se charge du changeur d’outils.
Modbus est un protocole de communication non-propriétaire, créé en 1979 par Modicon (absorbée en 1996 par Schneider Electric).
Mach3 est un logiciel sous Windows à faible coût, développé dans les années 2000 par Art Fenerty et une communauté d’utilisateurs passionnés, permettant le contrôle d’une machine d’usinage à commande numérique, principalement des tours ou des fraiseuses. Il permet de contrôler jusqu’à 6 axes principaux synchronisés, à partir d’un programme G-code.
J’ai été à l’origine de l’introduction du protocole Modbus dans Mach3, projet auquel j’ai fortement participé, pour son développement et sa fiabilisation, ainsi que la création d’une interface en français. C’est avec satisfaction que j’ai pu utiliser ce protocole bien des années plus tard, pour piloter l’automate du changeur d’outils de cette L300. Modbus semble être devenu incontournable dans le monde du libre, on le voit même aujourd’hui intégrer certains routeurs basés sur Linux (exemple : Mikrotik). Mach3 est toujours aujourd’hui un logiciel incontournable dans le monde de la machine à commande numérique amateur ou institutionnelle.
Les autres problèmes rencontrés :
– le moteur de broche a nécessité un rebobinage partiel, parce que ses enroulements d’excitation, initialement toujours sous tension, ont rendu l’âme après quelques mois.
– la carte de contrôle de la vitesse de broche se comportait parfois de façon erratique. Après quelques heures de recherche, il s’est avéré que l’entrée de commande en 0-10V était non filtrée, ce qui induisait des interférences hautes fréquences, qui une fois redressées, perturbaient complètement la régulation au point d’empêcher le démarrage de la broche. L’ajout d’un filtrage passe-bas a permis de fiabiliser cette carte.
– certains capteurs de proximité, dont celui de présence d’outil, dans le nez de broche, ont dû être remplacés.
– la carte de contrôle électrique du changeur d’outils a rapidement été identifiée comme défaillante et souffrant de plusieurs erreurs grossières. Il a donc fallu la remettre en état et corriger ces erreurs.
– les contacteurs dans le changeur d’outils, un système de confirmation de la position du bras du changeur par un code BCD, avaient tous une résistance de contact très aléatoire. Donc remise en état et réglages.
– les distributeurs pneumatiques du changeur d’outils ont nécessité une remise en état (fuites d’air).
– le changeur d’outil a nécessité pas mal d’heures de travail en plus des quelques réparations purement électriques et pneumatiques, pour réaliser un interfaçage avec le logiciel Mach3. Un automate Twido a été utilisé pour un programme de type séquentiel GRAFCET, intégrant la génération des impulsions pour la commande de rotation du bras par un moteur pas à pas. Cet automate est piloté depuis Mach3 par le protocole Modbus, en RS485 2 fils. Cette partie du projet de remise en état de la fraiseuse a été la plus longue : environ un mois de travail pour réaliser le programme de l’automate, l’écran de commande du changeur et les macros dans le logiciel Mach3 ainsi que la réalisation du câblage avec la commande de puissance du moteur pas à pas du bras de changement d’outils.
La structure du logiciel de commande du changeur d’outils est particulièrement intéressante en termes de logique, de multitâche et de communication. Pour la partie qui tourne dans l’automate Twido, ce dernier doit gérer la génération des impulsions en temps réel pour la rotation du bras et la sécurité de fonctionnement à travers la vérification de la position du bras et des divers capteurs. La partie qui tourne dans le logiciel Mach3 doit gérer la correspondance entre les numéros d’outils demandés dans le programme G-code et les outils présents dans le changeur, la sécurité, et les arrêts programmes pour changement d’outil manuel si un outil non présent dans le changeur à 6 positions est demandé dans le programme G-code. Vu le jeu d’outils restreint, cette fonction était nécessaire pour permettre la réalisation de pièces complexes avec certains outils non disponibles dans le changeur. Les deux parties du logiciel communiquent en Modbus, Mach3 gère les changements d’outils à travers son système de macro, et le retour d’information en provenance de l’automate avec son système « brain ». Tout problème au niveau du changement d’outils se traduit immédiatement par l’arrêt du programme G-code pour éviter tout accident sur la broche.L’électronique de commande de la broche et du changeur d’outils
L’interface de commande des moteurs pas à pas
-
Comment ajouter des VLANs sur des cartes réseau Intel (par exemple i219-LM)
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
Lors du passage sous Windows 10, Intel a supprimé l’onglet permettant de créer des VLANs dans le driver ProSet.
Mais c’est toujours possible ! Voici comment :
Ouvrir une console Powershell en mode administrateur, et taper les commandes suivantes :
Import-Module -Name 'C:\Program Files\Intel\Wired Networking\IntelNetCmdlets\IntelNetCmdlets'Get-IntelNetAdapterCopier le nom de l’interface à laquelle on désire ajouter des VLANs. Ensuite taper la commande suivante, pour ajouter des VLANs en mode intéractif :
Add-IntelNetVLANEntrer le nom d’interface précédemment copié pour la valeur « ParentName[0] ». Appuyer sur entrée deux fois pour passer à la saisie des VLANs. Ajouter les numéros de VLANs désirés (64 au maximum). Attention, il faudra ajouter le VLAN 0 si l’on désire conserver le trafic non tagué. Comme pour la valeur « ParentName », appuyer une deuxième fois sur entrée lorsque la saisie des VLANs est terminée.
Ou bien saisir directement la commande suivante, exemple pour le VLAN 101 :
Add-IntelNetVLAN -ParentName "<device name>" -VLANID "101"Pour enlever un VLAN :
Remove-IntelNetVLANAttention, il est possible que ces commandes déclenchent un écran bleu de la mort. Dans ce cas, désinstaller le driver Proset, et installer la dernière version.
Testé sur Windows 10 avec le driver Proset 28.3 et une carte Intel i219-LM.

NB : chaque interface VLAN risque de récupérer une route par défaut en DHCP. Par défaut, toutes les routes par défaut auront la même métrique. Pour éviter des soucis de connectivité, une solution simple consiste à définir manuellement la métrique de la passerelle par défaut sur une valeur moins élevée, pour l’interface qui doit fournir la route par défaut. Cela peut se configurer dans les propriétés de l’interface, gestion de réseau, Internet Protocol version 4, Propriétés, Avancés, décocher métrique automatique et entrer un nombre inférieur à 25.

Attention également au comportement de Windows 10, lorsqu’il est utilisé avec un driver de carte réseau sans support des VLANs, et que le PC est connecté sur un port de switch hybride (contenant des VLANs en plus du trafic non tagué). Dans cette situation, spécialement en IPv6, le trafic multicast peut se propager entre VLANs à travers cette machine et causer des comportements inattendus. Donc éviter de laisser trainer des VLANs tagués dans des ports de switch connectés à des machines sous Windows, sauf si ces dernières sont configurées avec un driver réseau supportant les VLANs.
Voir ici : https://forum.mikrotik.com/viewtopic.php?t=191386
You’ll have been warned !
Copyright Olivier ADLER.