La gamme des filetages miniatures s’étend jusqu’au diamètre nominal de 2,6 mm. Tout comme pour les filetages de tailles classiques, certains diamètres au dessus de 1mm peuvent avoir plusieurs déclinaisons : pas extra fin, fin, ou normal. Les pas gros n’existent normalement pas en filetages miniatures pour des raisons de fragilité.
La norme DIN 14-2:1987-02 couvre les dimensions inférieures à M1. Au-delà et jusqu’au M2, ce sont les normes DIN 13-1_1999-11 et DIN 13-2_1999-11 pour les pas fins qui ont servi de base pour une harmonisation internationale dans les normes ISO 68-1 et 724. Il existe également la norme américaine ASME B1.10M 2004 pour les filetages miniatures entre M0.3 et M1.4.
Les vis en dessous de la taille M0.6 ou M0.5 ne sont pas réellement disponibles commercialement pour le grand public. En ce qui concerne les tarauds, en dessous de la taille M1, attendez vous à des prix élevés, et souvent une disponibilité par 10 pièces minimum (en raison des casses fréquentes, un achat à la pièce n’est pas rentable).
En dessous de la taille M1, les empreintes de tête de vis normalement disponibles sont des empreintes à fente, pour des raisons de cout, de facilité de fabrication, mais aussi pour réduire la hauteur de la tête de vis (important dans les montres). Mais à partir de M1 ou M1.4, on trouve aussi des vis cruciformes, avec des empreintes JIS jusqu’à la taille JIS#000, ou empreintes Phillips jusqu’à la taille #0000 (des embouts en taille #00000 existent également), des vis Torx avec une taille d’empreinte qui descend courament jusqu’à T4 pour l’instrumentation ou l’électronique de précision, ou les systèmes optiques de précision. Les empreintes Torx sont normalisée jusqu’à la taille T1, taille difficile à produire mais normée, avec des vis non disponibles dans le commerce (mais des embouts C4 ou tournevis disponibles).
Les tarauds de 2 mm de diamètre ou moins nécessitent une attention toute particulière lors de leur utilisation. Plus particulièrement en dessous de M1.4, la moindre contrainte mène à une casse : l’alignement, la lubrification, la géométrie et le diamètre du trou ainsi que le contrôle du couple doivent être parfaits. Ceux qui ont déjà essayé de tarauder à M1.4 ou M1 surtout dans de l’acier savent de quoi il en retourne.
Voici les dimensions possibles (tarauds commercialement disponibles) pour ces filetages miniatures, en vert les dimensions normalisées pour les pas normaux, en blanc, les filetages en pas fins ou extra fins.
Le couple de serrage estimé est indiqué pour une vis en Inox A2, avec un coefficient de frottement de 0.2 (montage à sec) et une résistance de 450 MPa. Pour les filetages ultra-miniatures en dessous de M1, le couple est indiqué en millinewton mètre (mN.m), au dessus, en centinewton mètre (cN.m). Les plus petits tournevis dynamométriques disponibles dans le commerce descendent à environ 4 cN.m.
Attention, en dessous de M3, deux points deviennent critiques :
L’inox A2 (souvent utilisé pour les vis miniatures) est sensible au grippage, surtout en petit diamètre. Un léger graissage (graisse MoS₂, graisse cuivre ou PTFE) est souvent plus important que la précision du couple.
La dispersion énorme des frottements : une micro-trace de lubrifiant, d’oxydation ou de pollution, l’état de surface et la géométrie des vis et écrous (souvent approximatifs sur des vis miniatures, relativement à leur taille), peuvent faire varier le couple de serrage idéal de ±30 % voir plus.
Les formules utilisées :
Ci-dessous une erreur dans la norme DIN 14-2:1987-02, sur la section résistante en diamètre M0.8, la bonne valeur est 0.305 !
Ici une vis en filetage M0.5 :
Un coffret de tarauds et filières, de M0.4 à M1.4 :
Le tableau des dimensions pour la norme américaine ASME B1.10M 2004. Les tailles en gras sont celles à utiliser de préférence.
Copyright Olivier ADLER, tous droits réservés.
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
La perceuse Genko TB6 est une petite perceuse d’établi professionnelle, vendu également par Metabo sous la référence T6. Voyons ses caractéristiques et sa remise en état.
Poids : environ 30 Kg, mandrin Albrecht en cône B10, 0 à 5mm.
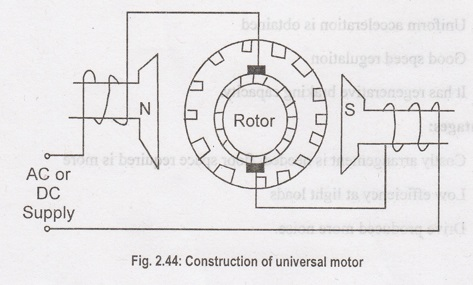
Elle est équipée d’un moteur universel à excitation série haute vitesse non compensé, alimenté en courant redressé simple alternance, en mode excitation série. Il trouve son utilisation dans une grande variété d’applications grand public et industrielles légères. Il est utilisé dans les mixeurs, les outils portatifs, les aspirateurs et dans de nombreux autres appareils.
C’est un moteur DC à balais à excitation par deux pôles saillants sur le stator. Un moteur universel est similaire à un moteur DC à balais, modifié pour un fonctionnement correct en courant alternatif. Contrairement à un moteur DC qui peut fonctionner avec des aimants permanents à la place des bobines d’excitation, un moteur universel a toujours besoin de bobines d’excitation : c’est l’inversion du champ magnétique à la fois dans le rotor et dans le stator qui permet d’avoir un couple toujours orienté dans le même sens et donc de tourner normalement en courant alternatif.
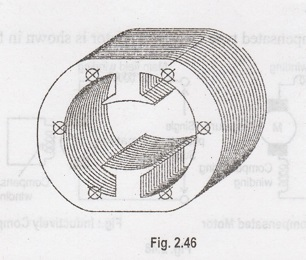
Le rotor et le stator sont laminés pour réduire l’inductance dans le but d’éviter les problèmes causés par les courants de Eddy, lorsqu’ils sont alimentés en courant alternatif.
Sur ce type de moteur, sans régulation externe, la vitesse est très élevé à faible charge et diminue avec la charge.
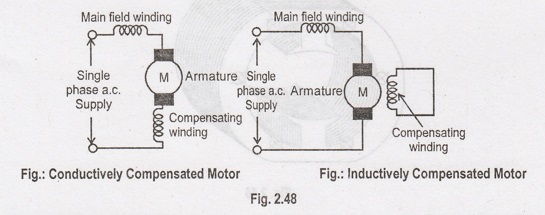
Il existe également des moteurs universels compensés. Ils ont un stator similaire à un moteur à phase auxiliaire, avec un enroulement permettant de compenser l’inductance lorsque le moteur est alimenté en alternatif.
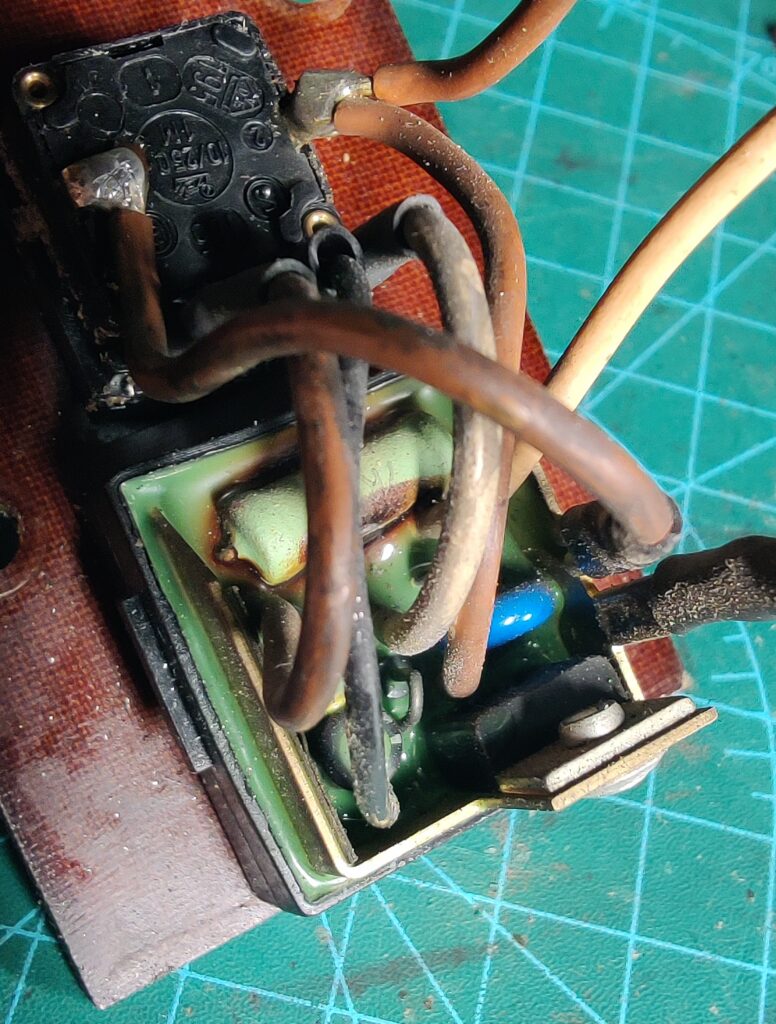
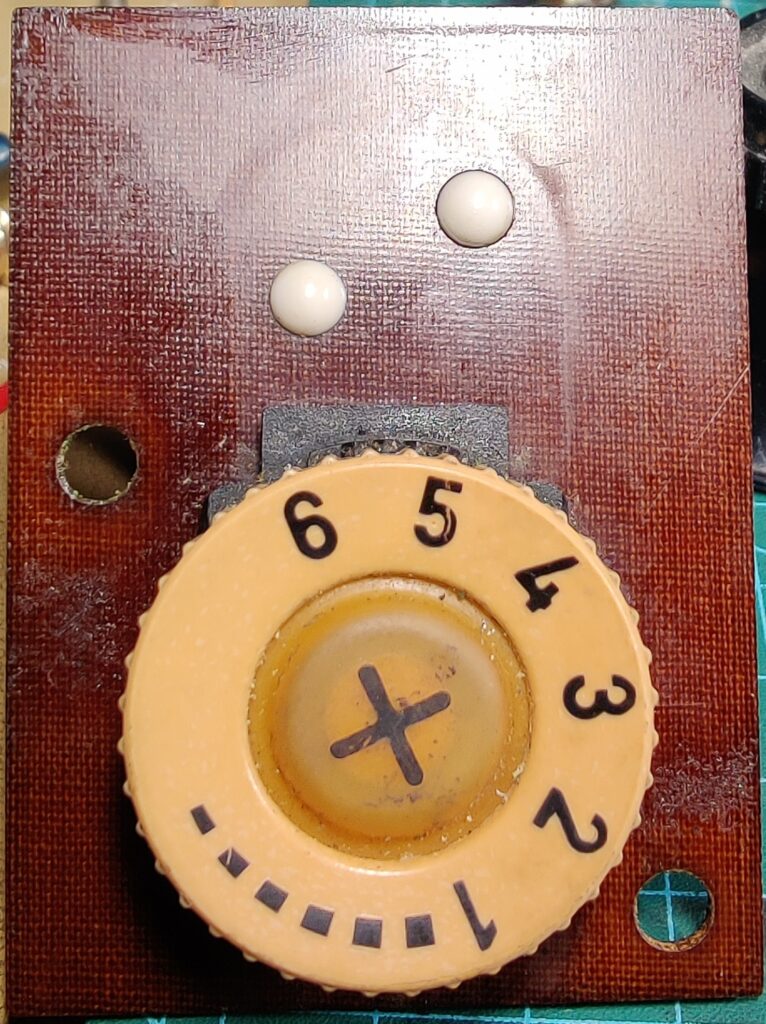
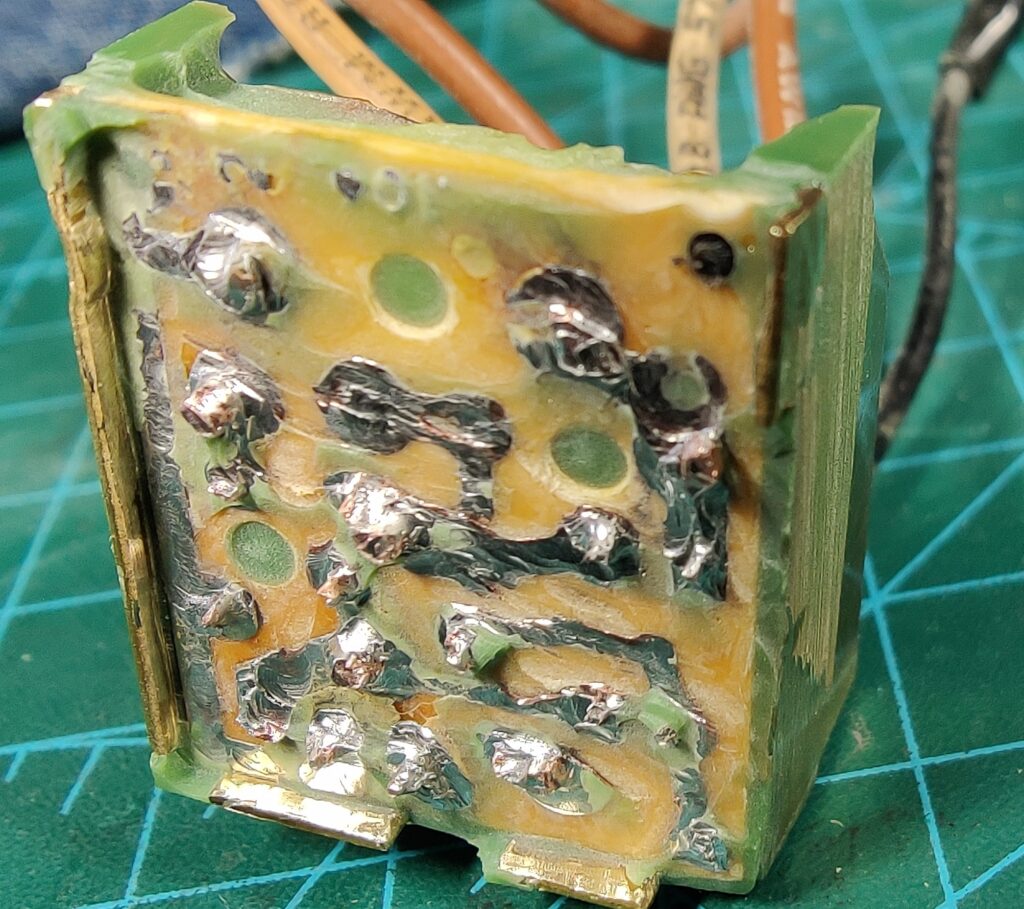
Le variateur très basique de la perceuse, un seul thyristor et 6 composants (deux diodes, deux condensateurs, une résistance, un varistor :
Grattage de la résine pour vérifier le schéma :
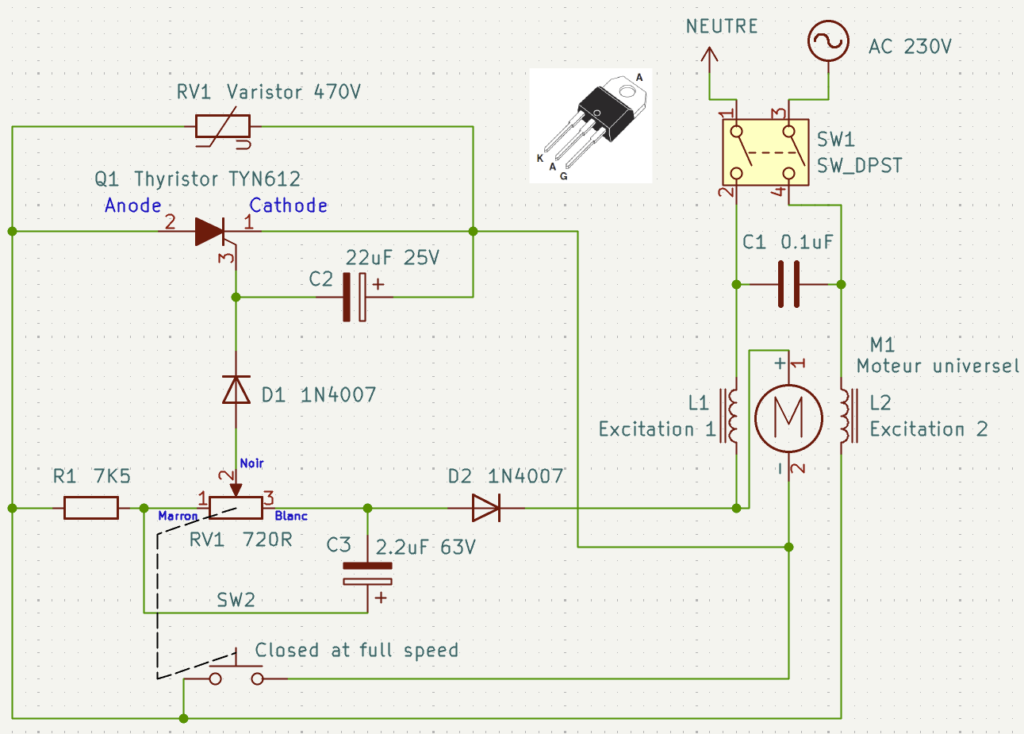
Le schéma du variateur à thyristor, montage série. L’interrupteur poussoir SW2 permet d’obtenir la pleine vitesse en court-circuitant le thyristor. D’origine il se ferme probablement automatiquement lorsqu’on tourne le potentiomètre sur la position 6. Il était fermé en permanence sur ma machine, ce qui a rendu difficile la compréhension du système.
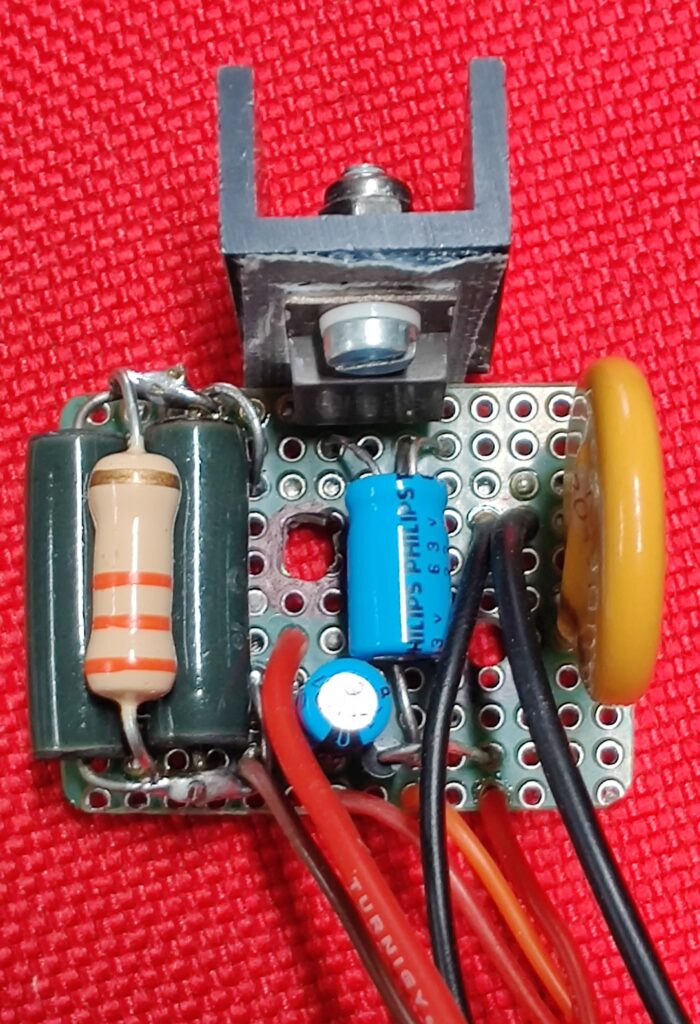
Fabrication d’un nouveau variateur, le thyristor du variateur d’origine étant HS :
Voici le premier test après remise en état du collecteur, resserrage de la cage du stator, et remplacement du variateur DC (un quadrant) d’origine irréparable (coulé dans la résine, et de toutes façons très bas de gamme avec un découpage mono-alternance à un seul thyristor). Les roulements sont usés, à changer.
Le moteur tourne ici provisoirement sur deux alimentations stabilisée, en excitation séparée série régulée à 0.9 ampère.
Ajout d’un connecteur SuperSeal 6 broches pour faciliter la maintenance :
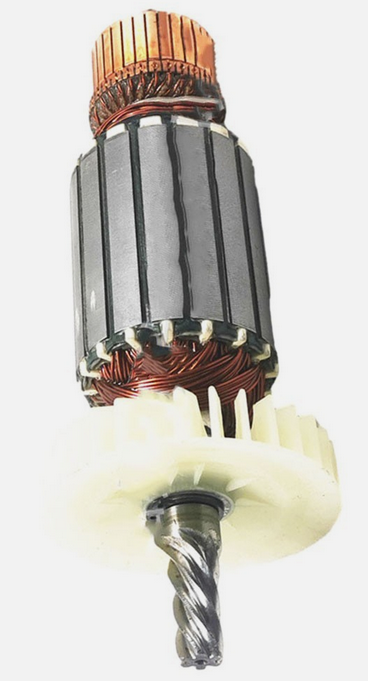
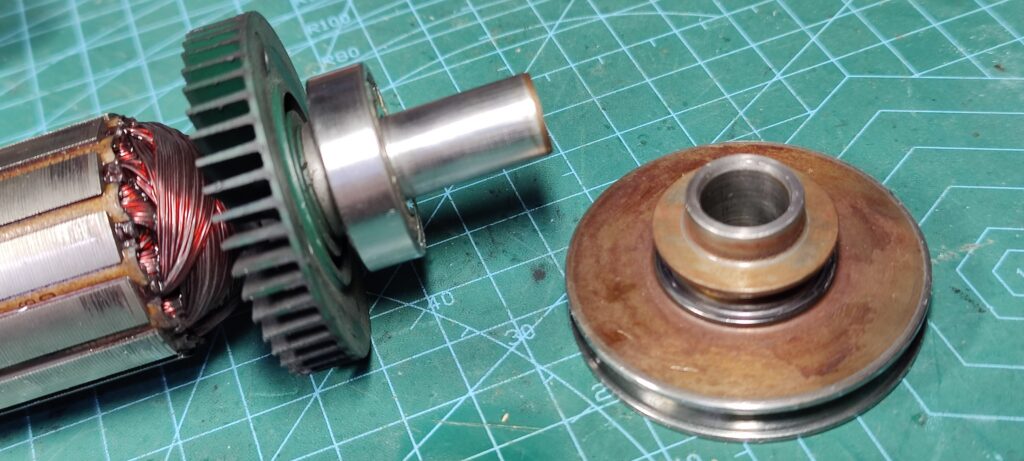
Le bout d’arbre moteur semble étrange, une vis Torx mâle à 4 lobes en hélice ? Non, il s’agit du bout d’arbre moteur, à l’origine un pignon formé sur l’arbre pour une réduction avec un engrenage à denture inclinée. Une douille a été montée serrée sur l’arbre, pour permettre d’y monter une poulie emmanchée avec un léger serrage.
Un moteur avec un pignon similaire directement formé sur l’arbre :
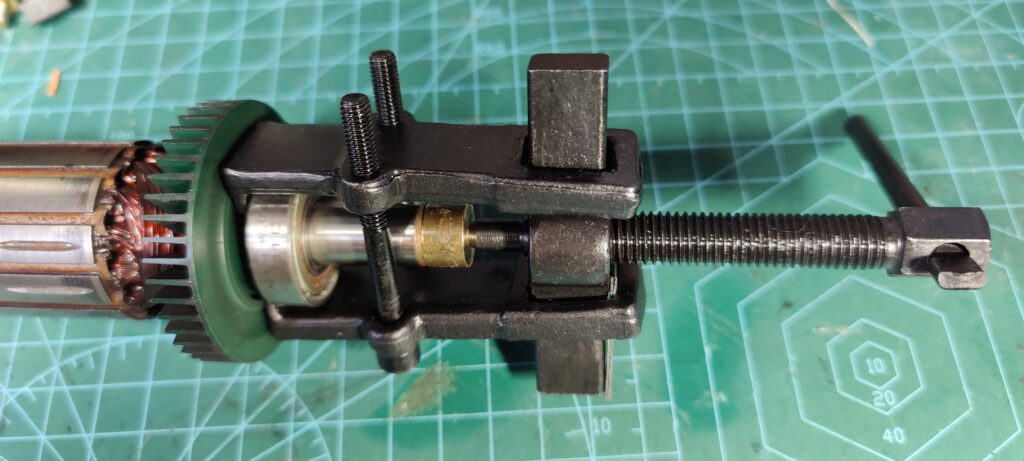
Remplacement des roulements et remise en état du collecteur :
A suivre… prochaine étape, installation probable d’un variateur 4 quadrants, pour permettre l’inversion contrôlée du sens de rotation, sans danger pour le collecteur.
Quelques informations sur les moteurs universels
Les petits moteurs universels utilisés dans les outils portatifs ou dans l’électroménagers sont produits en deux types, selon leur sens de rotation. Celui de la perceuse Genko TB6 est du premier type.
Moteurs à sens unique
Moteurs tournant dans le sens horaire.
Moteurs tournant dans le sens antihoraire.
Moteurs pouvant tourner dans les deux sens
Moteurs avec décalage (déplacement) des balais.
Moteurs fonctionnant sous basse tension.
La différence entre ces moteurs réside dans les enroulements de l’induit (armature) :
Si les extrémités de chaque bobine connectées au collecteur de l’induit sont mécaniquement alignées avec l’axe de la bobine, le moteur peut tourner dans les deux sens.
Si elles sont connectés à droite de l’axe de la bobine, le moteur tourne vers la droite.
Si elles sont connectés à gauche de l’axe de la bobine, le moteur tourne vers la gauche.
Si un moteur universel prévu pour un seul sens de rotation, alimenté en 110 V ou 220 V alternatif, est branché pour tourner dans l’autre sens, il fonctionnera. Cependant, des arcs apparaissent aux balais ce qui peut entraîner sa destruction. Pour faire fonctionner des moteurs universels à sens unique dans les deux sens, on applique la tension nominale dans le sens normal de rotation et une basse tension dans le sens inverse pour éviter l’apparition d’arcs électriques. Cela a pour conséquence de réduire fortement la vitesse, la puissance et le rendement du moteur dans le sens inverse.
Les moteurs universels bobinés pour une rotation dans les deux sens peuvent avoir deux types d’enroulements d’induit :
Induits bobinés pour la tension nominale Dans ce type d’induit, les balais doivent être déplacés (décalés) lors du changement de sens de rotation. Les moteurs de haute performance utilisent cette méthode.
Induits bobinés pour une tension supérieure à la tension nominale Ces induits sont bobinés pour une tension et une vitesse supérieures aux valeurs normales, mais ils sont utilisés à la tension nominale. Cela crée l’illusion d’une basse tension appliquée aux enroulements, ce qui empêche l’apparition d’arcs électriques quelque soit le sens de rotation. Le déplacement des balais n’est donc pas nécessaire lors du changement de sens de rotation dans ces moteurs. Ils sont largement répandus parce que nettement moins onéreux à produire.
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
Le variateur de la Genko TB6
La perceuse Genko TB6 utilise un variateur simple alternance avec rétroaction, permettant de maintenir la vitesse lorsque le couple augmente. Ce circuit de commande permet d’obtenir une commande de vitesse variable en continu avec une performance de régulation correcte au regard du nombre de composants et du cout très faible.
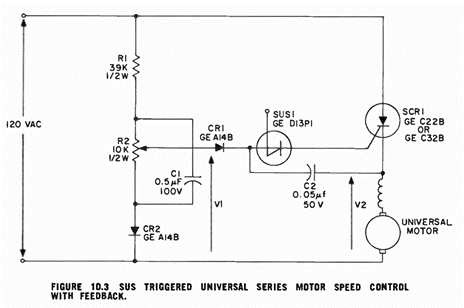
Voici une analyse du fonctionnement de ce variateur, en provenance de la bible sur les thyristors écrite par son inventeur, General Electric : SCR manual, 4th Edition. Ce circuit est pratiquement identique au variateur installé par Genko. Une petite différence, le variateur Genko est branché entre les enroulements d’excitation, il ne voit donc pas directement la totalité de la tension secteur.
Analyse du fonctionnement
Les circuits des Figures 10.1 et 10.3 fournissent un courant continu redressé en simple alternance au moteur. Pour obtenir une vitesse maximale avec ces circuits, le moteur doit être conçu pour une tension nominale d’environ 180 volts lorsqu’il fonctionne sur le secteur 240 volts.
NB : la durée de vie des balais d’un moteur alimenté par un circuit simple alternance peut être légèrement inférieure à celle d’un moteur équivalent alimenté en courant alternatif pleine onde.
Le circuit illustré utilise le retour de force électromotrice résiduelle (back EMF) pour fournir plus de puissance au moteur lorsque la vitesse diminue sous charge mécanique. Cette tension de back EMF dépend du magnétisme résiduel du moteur, qui est déterminé par sa structure magnétique. Le moteur utilisé doit avoir suffisamment de magnétisme résiduel.
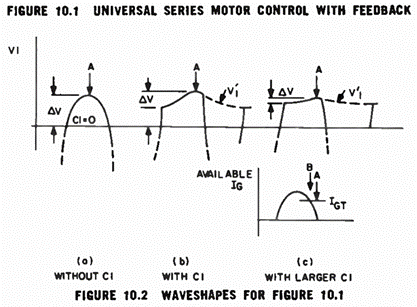
Le circuit de la Figure 10.1 fonctionne en comparant la back EMF résiduelle V2 du moteur avec une référence de tension V1 générée par un circuit diviseur de tension. Si le condensateur C1 n’est pas présent, la tension V1 résulte uniquement du pont diviseur composé de R1 et du potentiomètre R2.
Le courant circule dans cette branche uniquement pendant la demi-alternance positive à cause de la diode CR2. La tension en V1 est alors une demi-sinusoïde avec une valeur maximale au moment “A” (Figure 10.2a).
Si la back EMF résiduelle est supérieure à ce maximum (le moteur tourne plus vite que la vitesse sélectionnée), CR1 sera polarisée en inverse et le thyristor ne sera pas déclenché, ne fournissant pas de puissance au moteur pendant cette demi-alternance. Lorsque le moteur ralentit et que sa back EMF diminue, V2 devient légèrement inférieure à V1 au moment “A”, provoquant le passage du courant dans CR1 et vers la gâchette du thyristor, ce qui le déclenche.
La vitesse à laquelle cela se produit peut-être modifiée en ajustant la tension V1 via le potentiomètre R2.
Remarque : l’impulsion minimale de puissance pouvant être appliquée au moteur correspond à un quart de cycle, car le dernier moment possible pour déclencher le thyristor est le pic de la tension secteur.
Si le moteur est fortement chargé et que sa vitesse et sa back EMF continuent de diminuer, le moment où V1 devient supérieur à V2 arrive plus tôt dans le cycle, ce qui déclenche le thyristor plus tôt et fournit plus de puissance au moteur.
Si, en revanche, le moteur est faiblement chargé et tourne à basse vitesse, une puissance d’un quart de cycle peut suffire pour modifier significativement la vitesse. Cela peut nécessiter de nombreux cycles pour revenir à la vitesse où le thyristor se déclenchera de nouveau, provoquant un phénomène de “hunting” ou de cogging, souvent accompagné de bruits mécaniques désagréables.
Pour atténuer ce problème, l’incrément de puissance minimal doit être réduit d’un quart de cycle à la quantité nécessaire pour juste compenser l’énergie perdue par cycle. Pour ce faire, le condensateur C1 est ajouté au circuit.
La tension du condensateur devient alors une sinusoïde pendant la demi-alternance positive. Cette tension est décalée en phase selon la constante de temps du circuit et subit une décroissance exponentielle pendant la demi-alternance négative.
La Figure 10.2(b) montre les résultats sur V1. Deux effets principaux peuvent être observés :
Le dernier point de déclenchement possible “A” est retardé, réduisant considérablement l’incrément minimal de puissance.
La variation de V2 nécessaire pour passer de la puissance minimale à la puissance maximale (ΔV) est réduite, offrant un contrôle plus efficace.
En augmentant encore C1, on obtient les résultats de la Figure 10.2(c). Le point de déclenchement “A” arrive encore plus tard, et ΔV devient encore plus petit.
⚠️ Attention : augmenter C1 diminue ΔV et augmente le gain de boucle du système, ce qui peut aussi provoquer une instabilité et du hunting.
Il est important que l’impédance du réseau formé par R1, R2, et C1 soit suffisamment faible pour fournir le courant nécessaire au déclenchement du thyristor sans surcharge excessive.
On peut voir dans la Figure 10.2(c) que ce courant de déclenchement disponible approche une forme sinusoïdale, avec un pic à 90°. Si le courant nécessaire pour déclencher le thyristor est IGT, le dernier point possible de déclenchement serait alors “B”, et non “A”, comme on pourrait le croire d’après la forme de la tension.
Dans la plupart des cas, pour un bon fonctionnement à basse vitesse sans restriction sur le courant de gâchette, il faut un réseau résistif à très faible impédance, ce qui rendrait les résistances et le condensateur trop gros et coûteux.
Dans ces situations, un dispositif de déclenchement basse tension comme un SUS (Silicon unilateral switch, un genre de diac unilatéral à tension de déclenchement ajustable) peut agir comme amplificateur de gâchette, comme dans la Figure 10.3.
L’utilisation du SUS permet d’utiliser un réseau à impédance beaucoup plus élevée pour R1, R2, et C1, permettant d’utiliser des composants plus petits et moins coûteux.
Dans ce circuit, la tension de référence V1 doit dépasser la back EMF V2 de la tension de breakover du SUS (environ 8 à 10 volts).
Lorsque le SUS se déclenche, il décharge C2 dans la gâchette, fournissant une impulsion de courant suffisamment forte pour déclencher le thyristor.
Cela élimine toute dépendance du circuit au courant de déclenchement du thyristor utilisé et donc supprime le besoin de sélectionner les thyristors selon leur courant de gâchette.
Quelques précisions sur les SUS
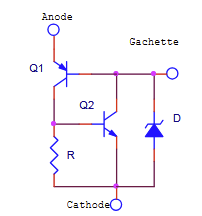
Le commutateur unilatéral SUS est un dispositif constitué par un thyristor miniature, auquel est associée une diode à avalanche à basse tension. Il comporte trois électrodes : anode, la cathode et gâchette.
Le fonctionnement d’un SUS s’explique facilement à l’aide de son circuit équivalent ci-dessous. Il se déclenche lorsqu’une tension fixe, déterminée par sa diode à avalanche, est appliquée entre l’anode et la cathode. La gâchette du SUS n’est utilisée que si l’on désire une synchronisation ou une commutation forcée. Elle permet par exemple un contrôle fin la tension de déclenchement.
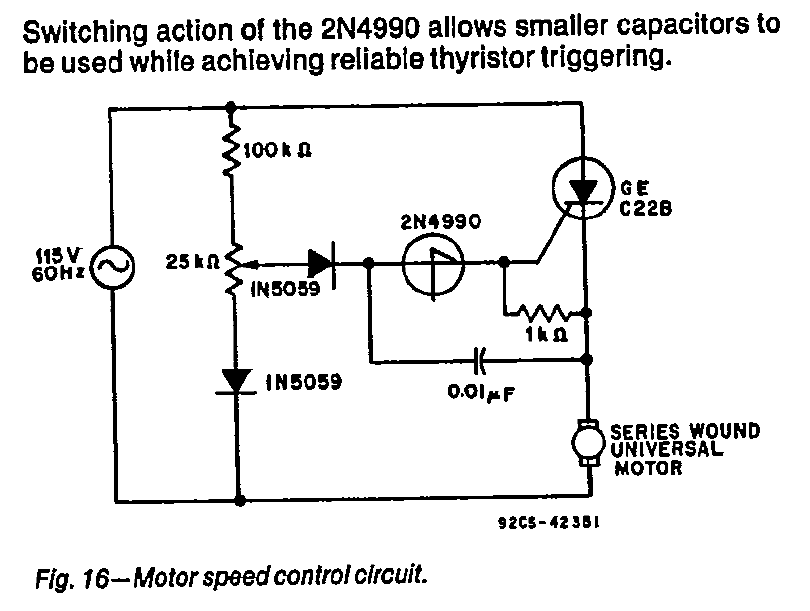
Un autre exemple d’utilisation d’un SUS, en provenance du datasheet du SUS 2N4990.
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
De nombreux appareils ou véhicules fabriqués au Japon sont équipés de vis cruciformes au standard JIS. Ces vis ressemblent fortement aux vis cruciformes de type « Phillips », brevetées dans les années 1930 aux États-Unis et bien connues en Europe. Les différences entre les deux empreintes sont infimes, mais parfois suffisantes pour provoquer un grip moins bon lorsqu’un embout Phillips est utilisé sur une vis JIS.
L’empreinte cruciforme JIS s’inspire du principe Phillips, mais a été normalisée indépendamment en 1954 par le Japon, sans licence Phillips globale, dans le cadre de la normalisation industrielle japonaise.
Phillips n’a pas contesté car les brevets Phillips arrivaient progressivement à expiration en 1954 et le marché japonais était initialement domestique. De plus la géométrie JIS n’était pas strictement identique à la Phillips originale.
Les vis cruciformes JIS sont peu connues en Europe, principalement parce que dans la plupart des cas il est possible d’utiliser un tournevis à empreinte Phillips pour le vissage et le dévissage.
Mais dans certains cas, il est utile voir indispensable d’utiliser un tournevis ou un embout JIS. Ces embouts sont très peu commercialisés en Europe, surtout dans les tailles normales, #1, #2 et #3. La taille la plus courante est la taille #2, tout comme pour les vis Phillips. Certains kits d’embouts ou tournevis de précision proposent les tailles JIS miniatures : #000, #00 et #0.
En ce qui concerne le choix du meilleur tournevis pour les vis JIS, la situation est un peu complexe, parce que le standard JIS a évolué pour s’harmoniser avec le standard ISO.
Les vis JIS ont parfois un point ou un « + » pour les différencier, à partir de 1967. Mais ce n’est pas toujours le cas.
Le point signifie historiquement une vis produite après l’harmonisation ISO de 1967, avec une définition de filetage conforme aux nouvelles normes ISO. C’est un avertissement pour le mécanicien car la norme ISO impose des changements au niveau du pas et du diamètre des filets des vis. Mais il n’est pas lié à la géométrie réelle de l’empreinte cruciforme.
A partir des années 80, il devient de plus en plus rare. En pratique, il n’est pas un critère fiable pour choisir un embout Phillips ou JIS.
Il est difficile voire impossible de reconnaître visuellement une empreinte JIS. Le seul critère valable en pratique, c’est de tester l’engagement d’un embout :
Prendre un Phillips de bonne qualité, l’engager sans forcer et vérifier la pénétration, l’accroche, le jeu angulaire, puis faire le même test avec un embout JIS.
Le mythe “Phillips = mauvais système” est exagéré, les vrais ennemis sont des embouts de mauvaise taille ou des embouts de mauvaise qualité ou usés. On entend souvent dire que les vis Philips ont été conçues pour favoriser le ripage, afin d’éviter la casse sur les chaines de montage. C’est faux, même s’il est avéré que l’empreinte Philips n’a pas un grip exceptionnel, en comparaison d’autres standards comme Robertson (empreinte carrée), Pozidriv, 6 pans, Torx, la conception initiale recherchait au contraire une bonne accroche…
Vissage et dévissage d’une vis cruciforme JIS, choix du tournevis
Globalement, et contrairement à certaines croyances, pour un vissage ou dévissage efficace d’une vis JIS, ce n’est pas le choix d’un tournevis ou d’embout Phillips plutôt que JIS qui fera la différence, mais :
la géométrie réelle de l’embout
la qualité de fabrication de l’embout
l’état et la géométrie réelle de la vis
Un bon Phillips moderne au standard ISO est souvent plus efficace qu’un embout JIS de mauvaise qualité ou mal taillé.
Quand un embout Phillips suffit largement
✅ Cas typiques
Vis peu serrées ou déjà souvent démontées
Matériel années 1980 → aujourd’hui
Vis M4, M5, M6 sur motos / autos japonaises
Électronique grand public récente
Vis propres, non oxydées, tête intacte
Conditions pour que le vissage / dévissage soit efficace :
Embout ISO 8764 Philips récent de bonne qualité
La taille exacte (PH1, PH2, ne jamais intervertir)
Exercer une forte pression axiale
Utiliser un embout en très bon état
➡️ Dans ces conditions, le taux de ripage (cam-out) est faible, même sur des vis japonaises anciennes.
Quand un embout JIS devient préférable
🚨 Cas à risque élevé
Moto japonaise années 50–70
Vis jamais démontées
Vis zinguées anciennes ou oxydées
Vis déjà marquées / arrondies
Petit diamètre (M3 / M4 et en dessous)
Accès difficile (mauvais alignement)
Couple élevé requis pour dégripper
Pourquoi le JIS aide vraiment dans ces cas là ?
Flancs un peu plus droits
Contact plus profond
Moins d’effort radial → moins de ripage
Meilleure accroche
➡️ Sur une vis ancienne fragile, le JIS peut faire la différence entre succès et vis détruite.
Le cas critique des petites vis JIS
Les petites vis utilisées dans les instruments de précision constituent une autre source de confusion. En effet, si les travaux d’harmonisation concernant les vis cruciformes de plus grande taille ont aboutis, l’harmonisation des vis employées dans les appareils photo japonais et équipements similaires n’a jamais eu lieu.
Dans ce domaine, les différences portent principalement sur la géométrie de l’empreinte : les vis conformes aux normes utilisées historiquement par l’industrie japonaise de l’optique présentent des empreintes plus étroites et moins profondes, avec des flancs plus fins, que celles définies par les standards JIS/ISO actuels pour une taille équivalente (n° 0 et en dessous). Historiquement, les vis miniatures japonaises n’étaient donc pas strictement JIS. Elles relevaient de standards sectoriels spécifiques, surtout dans l’optique et l’électronique de précision, ce qui explique les incompatibilités persistantes avec les embouts Phillips / JIS standard.
Dans ce domaine l’utilisation d’un embout JIS offre souvent un avantage.
⚠️ Pourquoi
Harmonisation ISO/JIS incomplète
Empreintes JIS plus étroites et moins profondes
Le Phillips moderne est parfois trop large au fond
Exemples concrets
Carburateurs japonais
Appareils photo anciens, matériel optique
Magnétoscopes, radios, tuners
Instruments de mesure
➡️ Dans ces cas-là, les embouts JIS miniatures sont préférables : tailles 000 / 00 / 0 très fortement recommandées.
A noter, il existe les tailles PH00000 et PH0000 (quintuple et quadruple zéro) en Philips, qui n’ont pas d’équivalents en JIS.
Pourquoi certains embouts Phillips “glissent” même s’ils sont taillés dans un acier très dur ?
Ce point est crucial en restauration :
❌ Causes fréquentes
Pointe trop pointue (norme ancienne US)
Embout usé au sommet
Traitement dur mais géométrie fausse
Mauvaise taille (PH2 dans une empreinte PH1/JIS1)
Résultat
Effort concentré en haut des flancs
La vis agit comme une rampe
Conséquences : ripage → embout émoussé
💡 Un embout légèrement plus “plein” (souvent JIS ou ISO récent) travaille plus bas dans l’empreinte.
Ce que font les pros en restauration japonaise
🧰 Stratégie réaliste
Essai avec un bon Phillips ISO
Si sensation de flottement → JIS
Si résistance → tournevis à frapper avec embout impact
En dernier recours →
meulage léger de l’embout
ou extraction / remplacement de la vis
Vis miniatures pour équipements électroniques
En conséquence, un embout cruciforme JIS/ISO n° 0 standard peut s’engager insuffisamment profondément dans ces vis, avec un jeu latéral accru, ce qui augmente le risque de ripage et d’endommagement de l’empreinte.
Pour ces vis, l’utilisation d’embouts miniatures JIS « camera », typiquement les tailles JIS #000 à JIS #0, sont recommandés. Ces embouts sont parfois disponibles dans les kits d’embouts de précision au format hexagonal 4mm.
Recommandations concrètes
Quelques marques proposant des embouts de haute qualité
Vessel
Facom
Wera
PB Swiss
Wiha
Pour une moto ou voiture japonaise ancienne
PH2 ISO récent
JIS 2
JIS 1
Tournevis à frapper léger à carré 3/8″
En résumé
✔️ Embout Phillips moderne ISO : suffisant dans 70–80 % des cas
✔️ Embout JIS : assurance anti-casse sur vis anciennes, miniatures ou récalcitrantes
Pour aller plus loin, un peu d’histoire et quelques détails
Si vous avez déjà travaillé sur une moto japonaise ancienne, vous avez presque certainement lutté avec d’innombrables vis cruciformes dont les têtes ont été massacrées.
La recommandation habituelle pour éviter d’aggraver les dégâts consiste à mettre de côté vos vieux tournevis Phillips et à utiliser à la place des tournevis dits « JIS ».
Il existe beaucoup de confusion sur ce sujet et — pour comprendre pourquoi certains tournevis fonctionnent sur les anciens équipements japonais et d’autres non — il faut plonger dans le monde obscur des normes industrielles.
Les normes internationales pour les vis et tournevis cruciformes ont été harmonisées il y a plusieurs décennies, et tout tournevis moderne de bonne qualité fabriqué selon les normes actuelles — telles que celles spécifiées par la JIS (Japon), la DIN (Allemagne), la BSI (Royaume-Uni), l’IS (Inde), l’ASME (États-Unis), l’ISO (international), etc. — possède les mêmes dimensions de pointe et fonctionne aussi bien avec les vis normalisées ISO actuelles qu’avec les vis JIS montées sur les anciennes motos et voitures japonaises.
Il est faux de dire que la norme JIS d’origine aurait été modifiée pour améliorer la compatibilité avec les vis Phillips américaines au détriment de l’ajustement avec les vis japonaises. La norme japonaise n’a pas changé depuis les années 1950, a toujours été compatible avec les vis Phillips et japonaises, et a servi de base à la norme internationale adoptée ultérieurement dans le monde entier.
Le point (•) que l’on trouve sur la tête de certaines vis conformes à la norme JIS est une convention héritée des premières tentatives d’harmonisation entamées dans les années 1960 (ce point servait à avertir les mécaniciens que le pas de filetage de certaines vis fabriquées selon la norme révisée n’était plus compatible avec les équipements plus anciens). Certains fabricants japonais de vis utilisent encore ce point aujourd’hui, bien que cela ne soit pas obligatoire.
L’harmonisation des normes concernant les petites vis cruciformes utilisées dans les équipements de précision, comme les appareils photo, a pris du retard, et des incompatibilités entre vis et tournevis peuvent encore se produire.
L’idée selon laquelle Phillips aurait conçu ses vis et tournevis cruciformes pour qu’ils « ripent » (cam-out) volontairement sous un couple élevé est une légende urbaine sans preuve à l’appui.
Tous les tournevis ne se valent pas — ceux de marques reconnus sont recommandés dans des cas difficiles.
Normes industrielles nationales
Le premier organisme national de normalisation, l’Engineering Standards Committee (aujourd’hui appelé BSI), a été fondé au Royaume-Uni en 1901. Au cours des décennies suivantes, des organisations équivalentes ont été créées dans d’autres pays pour gérer les normes, notamment l’ANSI aux États-Unis, la DIN en Allemagne et la JISC au Japon.
Malgré quelques tentatives précoces de coordination internationale, les normes nationales ont généralement été élaborées de manière isolée, rendant difficile la réutilisation des pièces et des outils d’un pays à l’autre. Ces difficultés sont apparues de façon flagrante pendant la Seconde Guerre mondiale, qui a nécessité une coordination industrielle massive entre les pays alliés. Peu après la fin de la guerre, les Nations unies ont demandé à la Fédération internationale des associations nationales de normalisation de créer un nouvel organisme mondial : l’Organisation internationale de normalisation (ISO), afin d’accélérer l’adoption de normes communes.
Malheureusement pour nous tous, l’un des domaines où les pays divergeaient fortement concernait les vis et autres éléments de fixation.
Normes industrielles japonaises (JIS)
Les normes industrielles japonaises (JIS) couvrent tous les aspects des vastes activités industrielles du Japon, et le comité responsable (JISC) maintien des milliers de spécifications.
C’est la première source de confusion : à proprement parler, il n’existe pas de « tournevis JIS » ni de « vis JIS ». Il existe des vis et des tournevis qui respectent (ou non) les normes industrielles japonaises correspondantes. Plusieurs normes s’appliquent, notamment :
JIS B 4633 — Tournevis pour vis à tête cruciforme
JIS B 1012 — Empreintes cruciformes pour vis
JIS B 1111 — Vis à empreinte cruciforme
La deuxième source de confusion est l’affirmation souvent répétée selon laquelle la « norme JIS » serait devenue obsolète en 2008. C’est évidemment faux, puisque les normes JIS couvrent de très nombreux domaines, et que le Japon — comme toute autre économie industrielle — a toujours besoin d’un organisme national pour les maintenir.
L’origine de ce malentendu semble provenir d’un texte qui figurait autrefois sur le site de l’importateur officiel américain des tournevis Vessel :
Pourquoi les tournevis Vessel ne portent-ils pas la mention “JIS” ?
Comme vous le savez peut-être, Vessel est le plus ancien fabricant de tournevis du Japon et a contribué à l’établissement de la norme industrielle japonaise (JIS).
Nous continuons à respecter les normes JIS pour les tournevis cruciformes. Cependant, la technologie de fabrication des tournevis au Japon ayant atteint un niveau élevé, le système de reconnaissance JIS pour les tournevis a été supprimé en 2008.
Il n’existe donc plus de fabricants officiellement certifiés JIS pour les tournevis, et nous ne pouvons plus apposer le marquage “JIS” sur nos produits.
En tenant compte de la traduction approximative, cela signifie que Vessel continue à fabriquer ses tournevis selon les dimensions JIS, mais n’est plus certifié selon le système de certification JIS (ils respectent désormais la norme internationale ISO 9001). C’est pour cette raison que le marquage JIS n’apparaît plus sur leurs produits.
La certification « JIS Mark » implique des tests d’échantillons et un audit d’usine afin de vérifier la conformité aux normes de qualité industrielle, et non aux dimensions géométriques des vis ou des tournevis.
Il est également faux de dire que les normes JIS concernant les vis et tournevis sont obsolètes : elles sont toujours en vigueur, bien qu’elles soient aujourd’hui largement harmonisées avec les normes internationales.
Le « point » sur les vis JIS
Si vous possédez des véhicules japonais anciens, vous connaissez peut-être l’une des premières tentatives du Japon pour se rapprocher des normes internationales. En 1967, la JISC a décidé d’adopter certains aspects des normes ISO concernant le pas des filetages des vis et boulons.
Pour que les nouvelles vis, désormais incompatibles avec les anciens équipements, soient identifiables, il a été décidé d’ajouter une petite marque hémisphérique sur la tête des vis. En pratique, les fournisseurs de Honda ont utilisé soit un symbole « + », soit un « • », et l’ont appliqué à toutes les tailles de vis, y compris celles dont le pas n’avait pas changé.
Ces marques apparaissent encore aujourd’hui sur certaines vis japonaises modernes, mais leur usage n’est pas obligatoire.
Vis cruciformes JIS et ISO
L’idée largement répandue est que les tournevis Phillips standards s’adaptent mal aux vis conformes aux normes JIS, ce qui laisse penser qu’il existe une différence fondamentale entre les normes JIS et celles utilisées ailleurs.
Il existe bien des normes distinctes pour les empreintes cruciformes : JIS et ISO. Cependant, l’avant-propos de la norme JIS de 1995 précise clairement que :
Les empreintes cruciformes de type H (Phillips) et de type Z (Pozidriv) spécifiées dans cette norme sont conformes à l’ISO 4757-1983.
Il en va de même pour les normes concernant les tournevis correspondants.
Tournevis cruciformes JIS
La JISC disposait de sa propre norme pour les tournevis (JIS B 4633), introduite dans les années 1950. La version actuelle est alignée sur la norme ISO équivalente. Les normes ISO 8764-1 et 8764-2 définissent aujourd’hui les dimensions, formes et exigences générales.
En conséquence, tout embout fabriqué selon la norme ISO moderne est conforme aux dimensions JIS d’origine des années 1950.
Les États-Unis et les vis cruciformes
Avant l’harmonisation, les États-Unis utilisaient leur propre version de la vis cruciforme : la vis Phillips, brevetée en 1936. Elle a été conçue pour être auto-centrante et faciliter le montage sur les chaînes d’assemblage rapides.
L’idée selon laquelle Phillips aurait volontairement conçu ses vis pour qu’elles dérapent sous un couple élevé est une légende urbaine. Le brevet original indique explicitement que l’objectif était un engagement ferme sans tendance au ripage.
Le ripage observé en pratique est plus vraisemblablement un défaut du design d’origine, qui a conduit à des améliorations ultérieures comme le Pozidriv.
Conclusion
Les tournevis conformes aux normes ISO modernes sont conçus pour fonctionner correctement avec les vis cruciformes montées sur les anciens véhicules ou matériels japonais, et sont également compatibles avec les vis Phillips d’origine, sauf dans les tailles de vis « JIS » miniatures, pour lesquels des embouts « JIS camera » sont parfois indispensables.
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
Inventée en suisse par LEVY-WALICH Maurice Prosper le 19/05/1933 et brevetée en France le 05/03/1394, la Diélasphère n’était pas une mauvaise antenne au sens physique, mais une mauvaise antenne au sens radioélectrique, vendue intelligemment pour des contraintes non techniques. Elle s’inscrit dans une vague très caractéristique des années 1925–1935, où la TSF grand public explose, mais où la théorie est déjà suffisante pour savoir que certaines promesses sont irréalistes. Pour cette antenne, c’était surtout le Marketing qui était sophistiqué ! Elle est parfaite pour comprendre comment le marketing technique est né en radio !
Composée principalement d’aluminium, avec un isolateur porcelaine.
💠 Fonction
Présentée comme antenne anti-parasite et anti-inductive, avec une configuration sphérique.
💠 Montage / structure
Sphère montée sur un support en bambou proposé en diverses longueurs
Probablement une erreur dans cette description, parue dans le n°1 du journal « Télévision » de avril-mai 1939. La diélasphère n’était probablement pas employée en radiodiffusion à cause de son rendement très faible, mais seulement en réception radio.
💠 Poids
Environ 1,3 kg
💠 Alimentation
Aucune alimentation électrique nécessaire (c’est une antenne passive)
Origine
Fabriquée en France sous licence étrangère (probablement d’une technologie d’antenne importée ou brevetée à l’étranger à l’époque).
Commentaires historiques
Vendue à l’origine au prix de 150 FRF pour la sphère seule, avec options de mât en bambou de différentes hauteurs.
Commentaires techniques
Avec le recul et les connaissances actuelles, cette antenne était fonctionnelle au niveau du principe physique, mais d’un intérêt faible par rapport à des antennes modernes.
Ce qu’est réellement une « antenne sphérique » de ce type
La Diélasphère n’est pas une antenne « rayonnante » au sens moderne, mais essentiellement :
une capacité conductrice isolée (une sphère métallique),
utilisée comme antenne électrique (E-field),
travaillant très loin en dessous de sa fréquence de résonance.
En termes modernes, c’est l’équivalent :
d’une antenne capacitive très courte
ou d’une sonde de champ électrique.
Ce que la théorie électromagnétique moderne confirme
Points techniquement justifiés
✔ La sphère est d’une excellente géométrie électrostatique
Capacité bien définie : Champ uniforme
Impédance stable et prévisible
👉 C’est pour cela que :
les antennes isotropes théoriques sont sphériques,
les sondes E-field calibrées utilisent encore aujourd’hui des sphères ou quasi-sphères.
✔ Faible sensibilité directionnelle
Pour une réception en ondes courtes ou grandes ondes :
moins dépendante de l’orientation
moins affectée par l’environnement immédiat
✔ Faible couplage inductif
Peu sensible aux champs magnétiques parasites (moteurs, lignes secteur)
Argument « anti-parasite » partiellement fondé
Mais ses limites sont très sévères (et bien connues aujourd’hui)
Rendement extrêmement faible
Une sphère de 35 cm à 1 MHz représente :
une fraction infime de la longueur d’onde (~300 m)
une résistance de rayonnement quasi nulle
👉 Résultat :
signal très faible
nécessité d’une impédance d’entrée énorme (plusieurs MΩ)
Bruit dominant
Avec les connaissances actuelles :
le bruit atmosphérique et industriel domine largement en PO/GO
une antenne E-field courte ne rejette pas ce bruit
➡ Une boucle magnétique fait beaucoup mieux.
Aucun avantage sur le rapport signal/bruit
À signal égal :
dipôle → mieux
fil long → mieux
cadre magnétique → nettement mieux
C’est la raison pour laquelle elles ont disparu de la TSF grand public mais existent toujours en instrumentation scientifique.
Usage moderne : où une antenne sphérique est encore pertinente :
sondes de champ électrique LF/VLF
mesures CEM
détection de foudre
stations ELF/VLF
instrumentation spatiale
Mais pas pertinente pour :
le radioamateurisme HF
la réception broadcast moderne
un usage SDR grand public sans préampli très soigné
Conclusion provisoire
La Diélasphère :
repose sur une idée électromagnétiquement correcte
mais n’offre aucun avantage pratique, surtout aujourd’hui, face :
à un cadre ferrite
à une boucle active
ou même à un simple fil + adaptation
Elle se situe très clairement, même à l’époque, à la frontière entre une solution technique réelle et un argumentaire commercial optimiste. D’ailleurs, elle ne semble pas apparaître dans les parties analytiques des revues scientifiques de l’époque, signe que les ingénieurs jugeaient que ce n’était pas un objet technique majeur.
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
Calcul approximatif du gain
Pour se faire une idée de la performance de cette antenne, calculons son gain à la fréquence de 1 MHz, c’est à dire le début de la bande des ondes courtes en radiodiffusion AM.
Modèle électromagnétique de la Diélasphère
Prenons des hypothèses raisonnables, cohérentes avec les descriptions d’époque :
Sphère conductrice
Diamètre ≈ 35 cm → rayon
Isolée, alimentant directement :
une grille de tube
impédance d’entrée environ 1 MΩ
Fréquence : 1 MHz
longueur d’onde
👉 On est très loin du régime résonant.
Capacité électrique de la sphère
Pour une sphère isolée dans l’air : Avec :
👉 C’est la grandeur clé : la Diélasphère est avant tout une capacité flottante.
Impédance de l’antenne à 1 MHz
👉 L’antenne présente donc :
une réactance capacitive ~ 8 kΩ
pratiquement aucune résistance de rayonnement utile
Résistance de rayonnement (clé du gain)
Pour une antenne électrique courte :
Même si on est généreux et qu’on assimile la sphère à un dipôle de longueur équivalente :
👉 Ridiculement faible, mais attendu.
Rendement et gain réel
Le rendement est :
Estimation de la résistance de pertes :
Au lieu de chercher une résistance directe, on peut raisonner en facteur de qualité :
🔸 Capacité de la sphère
🔸 Réactance à 1 MHz
🔸 Q typique observé
Pour une antenne E-field courte non accordée :
observé ≈ 1 à 5
Donc :
Ce qui donne :
👉 On est donc dans le kilo-ohm, pas dans le méga-ohm.
C’est ce point qui surprend souvent, mais il est crucial.
Calcul du gain
On avait :
Face à :
On obtient typiquement :
Gain isotrope équivalent
En dBi :
👉 Gain typique : –50 à –60 dBi !
Juste suffisant pour exciter un premier étage HF à haute impédance de l’époque :
une grille de triode
un détecteur à galène
Comparaison chiffrée avec une antenne classique
Antenne
Gain approx. à 1 MHz
Long Fil extérieur
–10 à –20 dBi
Cadre accordé
–20 à –30 dBi
Diélasphère
–50 à –60 dBi
👉 Écart énorme, aucun ingénieur sérieux de l’époque ne pouvait croire à une amélioration réelle des performances radio.
Contrairement aux promesses implicites :
Elle ne pouvait pas améliorer le rapport signal/bruit Elle ne pouvait pas rivaliser avec un cadre Elle ne pouvait pas “amplifier” la réception Elle ne pouvait pas supprimer les parasites atmosphériques Elle ne pouvait pas remplacer une antenne extérieure efficace
Pourquoi a-t-elle eu un certain succès commercial ?
Parce que le marketing n’était pas mensonger au sens strict, mais sélectif.
Les arguments étaient vrais… pris isolément
« Fonctionne sans fil extérieur » → vrai
« Capte le champ électrique » → vrai
« Non inductive » → vrai
« Antenne intérieure » → vrai
Mais la plaquette publicitaire évitaient soigneusement :
toute notion de rendement
toute comparaison chiffrée
toute discussion sur le bruit
toute référence aux cadres existants
C’est exactement la définition d’un objet marketing.
Pour les ingénieurs radio, la Diélasphère était très vraisemblablement perçue comme une antenne de dépannage élégante, mais techniquement médiocre.
Le fait qu’elle :
n’apparaisse pas dans les bancs d’essai sérieux
soit absente des stations exigeantes
soit surtout visible en publicité
…confirme ce point.
Comparaison avec les autres antennes « miracles » de l’époque :
Antenne
Principe physique
Performance réelle
Marketing
Diélasphère
Capteur E-field
Très faible
Élevé
Cadre non accordé
Induction magnétique
Moyenne
Moyen
Plaques murales
Capacité étendue
Faible
Modéré
Directionnelle sans orientation
❌
❌
Très élevé
« Amplifiée » passive
Adaptation
Nulle en puissance
Élevé
Anti-foudre
Sécurité
N/A
Émotionnel
Si cet article vous a été utile ou agréable, pensez à faire un petit don en retour pour aider au financement de l’hébergement du site.
Copyright Olivier ADLER 2025
Le texte de la plaquette publicitaire :
LA- DIELASPHÈRE EST UNE SPHÈRE COMPLÈTE DONC ANTl-INDUCTIVE
ON OBTIENT DES RÉCEPTIONS PURES COMME DU CRISTAL
GRANDE CAPACITÉ DE RÉCEPTION ANTI-PARASITE – BIEN ISOLÉE
GARANTIE CONTRE LA FOUDRE
AÉRODYNAMIQUE – ESTHÉTIQUE
LÉGÈRE – FACILE A POSER
La meilleure · antenne anti-parasite et anti-inductive connue …
PAIX DE VENTE AU DÉTAIL :
LA PIÈCE : 150 fr. SANS BAMBOU
Bambou de 5 mètres : 60 fr.
Bambou de 4 mètres : 40 fr.
Diamètre de la Dielasphère : 35 cm.
Poids complet de la Dielasphère : 1 kg 300
La DIELASPHÈRE qui est fabriquée en France et qui est une licence étrangère, est une boule en aluminium semblable à celles que l’on peut voir en grandes quantités en Suisse où la Direction Générale des Téléphones l’a recommandée aux Sans-Filistes, et en Belgique où les Stands du dernier Salon de la T. S. F. Belge étaient tous équipés avec des boules identiques dont l’efficacité avait été reconnue par les savants techniciens qui y exposaient.
Notre DIELASPHÈRE est anti-inductive grâce à sa forme sphérique. Elle est légère (1 kg. 300). L’isolement est parfaitement réalisé au moyen d’un isolateur accordéon à 4 bourrelets. Elle donne peu de prise aux vents, les vents les plus forts, grâce à sa forme aérodynamique, ne pouvant exercer qu’un effort de 7 kgs environ au sommet du bambou, alors que pour la même surface plane l’effort serait d’environ 25 kgs.
La DIELASPHÈRE est également esthétique.
INSTALLATION
L’installation de cette antenne est particulièrement facile. On fixe, dans les trous pratiqués dans le manchon de fixation, des clous ou des vis et on coule du plâtre de Paris, du ciment ou de la litharge (dans le dernier cas, employer comme liquide non pas de l’eau mais de la glycérine). Les clous favorisent l’adhérence du scellement au manchon et, sans attendre que le mélange soit solidifié, on introduit la partie la plus fine du bambou, de préférence en coupant l’extrémité du bambou, afin que la partie introduite corresponde à l’emplacement d’un nœud.
On peut également employer le soufre liquide et, dans ce cas, il faut que le bambou soit déjà disposé à l’emplacement que l’on veut lui donner. Car le soufre se solidifie au bout de quelques minutes.
Au bout d’une demi-heure avec le soufre, ou la litharge, et au bout de 2 ou 3 heures avec le plâtre de Paris ou le ciment, on peut retourner le bambou avec la sphère scellée et la mise en place peut avoir lieu immédiatement.
Ne pas s’inquiéter si les bambous sont beaucoup plus étroits que le manchon, l’adhérence est certainement suffisante, d’autant plus que l’effort au sommet par les plus grands vents ne dépasse jamais 7 kgs comme il est dit plus haut.
Dans certains cas, on peut supprimer le scellement et fixer les boules directement par les trois trous au moyen de clous et de vis, mais il est bon alors que la fixation ait lieu sur des perches en pin, sapin, châtaignier, etc., et que le diamètre des perches en question soit seulement un peu inférieur au diamètre du manchon.
Les bambous employés comme ci-dessus, qui sont solides et très légers, sont de beaucoup préférables aux perches à tous points de vue.
INSTALLATION DU CÂBLE ANTIPARASITE OU DU DISPOSITIF DE DESCENTE ANTIPARASITE
Si la DIELASPHÈRE permet de capter les courants haute fréquence le plus haut possible et dans les meilleures conditions désirables afin d’éviter l’induction des lignes à haute tension, etc., il est néanmoins indispensable, pour obtenir un résultat parfait, d’employer un câble antiparasite de bonne qualité ou un dispositif antiparasite tel que le DIELAFORMER, dont les références sont nombreuses et qui a fait ses preuves à ce sujet en France et à l’étranger.
Le DIELAFORMER comme le câble antiparasite que l’on pourrait employer se fixent directement sur la sphère tel qu’indiqué à la gravure qui se trouve au recto de la présente notice.
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
Les treuils électriques entrée de gamme conçus pour un usage léger ou récréatif ont souvent un frein à friction à l’intérieur du tambour. Son rôle est d’empêcher la corde de se dérouler quand le moteur ne tourne pas et quand la charge tire dessus.
Théoriquement, le frein ne devrait s’activer et donc chauffer que lorsque le tambour veut tourner en sens inverse (freinage passif), mais même lorsqu’il « tient » la charge, le disque ou les plaquettes du frein subissent de petits glissements microscopiques qui peuvent générer une grande quantité de chaleur assez rapidement, surtout avec une charge proche de la capacité maximale du treuil.
Sur un treuil de mauvaise qualité, un mauvais ajustement du frein peut aussi aggraver la situation : le frein peut être trop serré ou mal conçu → contact quasi permanent → friction continue, donc montée en température rapide lors de l’enroulement. Pire, la friction peut être condensée sur une petite surface → chauffe localisée très rapide et intense.
Pour cette raison, lors d’opérations de treuillage difficiles, longues et / ou intenses, l’échauffement du tambour peut détruire assez facilement une corde synthétique, surtout si elle n’est pas protégée par une gaine sur les premiers mètres. Un tambour de petit diamètre augmente encore le risque d’échauffement et de détérioration de la corde (stress mécanique et chaleur plus importante). Cet échauffement peut même détruire le treuil in fine.
Les cordes synthétiques HMPE* (Dyneema, Spectra, etc…) commencent à perdre une bonne partie de leurs propriétés mécaniques dès 100°C et commencent à fondre à partir de 144°C.
Il est donc nécessaire pour diminuer les risques de rupture d’utiliser des treuils conçus avec un frein déporté pour réduire l’échauffement du tambour.
A 45°C, une corde HMPE SK-78 possède environ 98% de sa résistance, à 70°C cette valeur tombe à 95%, à 100°C elle tombe à 60% – 80%. A haute température, le fluage (creep) augmente également : la corde s’allonge sous la charge (même sous une faible charge). Cette déformation est irréversible et participe à l’usure progressive de la corde. Par exemple, pour une charge exercée pendant 20 minutes à une température de 100°C sur une corde en SK-78, l’allongement peut être supérieur à 10%, avec dégradation irréversible ou rupture différée. 20 minutes à 100°C peuvent faire plus de dégâts que plusieurs jours en charge à 50°C.
*High Modulus Polyethylene, SK-78 est la variante la plus utilisée pour les cordes de treuillage de bonne qualité.
NB : ces problèmes de surchauffe du tambour ne se posent pas en général :
avec des treuils mécaniques à vis sans fin (freinage naturelle par la vis sans fin qui se trouve à l’extérieur du tambour).
avec des treuils hydrauliques (freinage par le moteur hydraulique refroidi par l’huile).
Dans tous les cas de figure, il est important de vérifier l’état de la corde ou du câble régulièrement.
Câble acier ou corde synthétique HMPE ?
Les cordes et manilles synthétiques ne sont pas adaptées pour un usage intensif. Elles s’usent rapidement surtout si des frictions se produisent, si elles sont sales, ou si la température du tambour (ou de l’environnement) est trop élevée. Pour des travaux lourds, répétitifs, à fortiori dans des conditions difficiles (usage forestier, agricole, secours incendie, dépannage pro, minier…) il est souvent préférable d’utiliser des câbles et manilles en acier, beaucoup moins sensibles à l’usure et aux températures élevées. La plupart des ruptures de cordes synthétiques sont dues à une détérioration de la corde par friction sur des surfaces rugueuses ou coupantes, rochers, sur la surface du tambour de treuil, sur les poulies, ou même simplement par la pression élevée qui s’exerce entre les spires de la corde enroulée sur le tambour du treuil. Les tambours de treuils en fonte brute peuvent aussi détériorer les cordes synthétiques à cause de leur surface souvent rugueuse.
Contrairement à un câble acier qui peut tolérer un treuillage jusqu’à environ +/- 20° par rapport à l’axe du tambour, une corde synthétique est moins tolérante, avec un angle maximum à +/- 15° environ.
Enfin, en raison de leurs limitations thermiques intrinsèques, les cordes synthétiques en HMPE, y compris lorsqu’elles sont protégées par une gaine aramide haute température sur toute leur longueur, demeurent inadaptées aux environnements fortement exposés à la chaleur, tels que les opérations de treuillage en zone d’intervention lors des incendies de forêt ou en milieu industriel lorsque des températures élevées sont présentes.
En revanche, les cordes synthétiques sont beaucoup plus légères et moins dangereuses que les câbles dans une certaine mesure (moins d’énergie cinétique en cas de rupture parce que nettement moins lourdes). Leur poids réduit sur le treuil avant permet souvent un meilleur comportement routier du véhicule. Elles peuvent se réparer assez facilement par une simple épissure, avec un outillage peu couteux. Elles sont donc particulièrement adaptées à un usage amateur hors conditions extrêmes, lorsque légèreté et sécurité sont des critères importants, malgré un prix souvent plus élevé et une résistance à long terme très dépendante des conditions d’utilisation.
Puissance de treuil recommandée vs poids du véhicule – Règles générales
👉 Capacité du treuil = 1,5 à 2 × le poids total du véhicule qui doit inclure :
Même avec cette marge, il est souvent utile voir indispensable de moufler car les efforts de treuillage sont parfois bien plus importants que le poids du véhicule, enlisement profond, boue collante, obstacles, pertes de charge, diamètre d’enroulement sur le tambour… Connaître les diverses techniques et pouvoir calculer rapidement quels sont les efforts sur chaque brin et accessoire du système de treuillage permet d’éviter des erreurs qui peuvent mener à une rupture.
👉 Résistance à la rupture recommandée pour une corde synthétique (HMPE, Dyneema SK-78)
1.5 à 3 fois la puissance de traction du treuil, valeur volontairement élevée pour tenir compte du vieillissement assez rapide d’une corde : UV, abrasion, chocs dynamiques et thermiques.
Exemple conservatif pour un Toyota HDJ80 équipé, de poids total 3 Tonnes : Treuil 5900 daN (6 tonne-force), corde synthétique HMPE SK-78 enduit, diamètre 12mm, résistance à la rupture 11800 daN (12 tonne-force).
Attention certaines appellation telles que « Corde Plasma » ne sont pas des appellations techniques normalisées mais des appellations marketing. Le terme « plasma » ne garantit rien. Les vrais critères techniques sont :
Type de fibre : HMPE (Dyneema / Spectra…)
Grade : SK-75, SK-78, SK-99
Diamètre réel
Résistance à la rupture (MBL)
Construction : nombre de torons, tresse serrée ou creuse, âme ou non, type de gaine externe si présente
Traitement : matière de revêtement, d’enduction ou cires pour les protections UV et abrasion, et pour l’amélioration du glissement et de la tenue des fibres.
Ne jamais perdre de vue que la résistance à la rupture d’une corde diminue avec son usure, qui peut être rapide si la corde est utilisée dans des conditions difficiles. Toujours prendre soin des cordes, ajouter obligatoirement une protection lisse si points de passage sur des rochers.
Le point sécurité :
Contrairement à un câble en acier, une corde synthétique qui se rompt ne provoque généralement pas d’accidents mortels, car elle est beaucoup plus légère. Cependant, elle n’est pas inoffensive : contrairement à certaines croyances elle ne tombe pas toujours au sol et peut être projetée à grande vitesse, frappant toute personne sur son passage et pouvant provoquer des blessures qui peuvent s’avérer graves, comme crever un œil. De plus, le véhicule, la charge ou des poulies retenus par la corde peuvent être libérés brutalement et devenir des projectiles, ce qui accroît le risque. Pour cette raison, il est essentiel de respecter toutes les précautions de sécurité habituelles lors de l’utilisation d’une corde synthétique, notamment en portant des protections, gants, lunettes, et en maintenant la zone autour du treuil et de la corde dégagée.
Si vous êtes toujours en vie grâce peut être à cet article, pensez à effectuer un don en retour pour aider au financement de l’hébergement du site.
Mesures de sécurité obligatoires minimales :
Portez des gants et lunettes de protection.
Maintenez la zone autour, en avant, en arrière du treuil et du véhicule dégagée.
Ne jamais rester dans l’axe de la corde ou de la charge.
Éloigner toute personne qui ne participe pas directement à la manœuvre. Prévoir les conséquences d’une rupture non seulement en terme de dégâts causés par le matériel de treuillage, mais aussi par le ou les véhicules relâchés qui peuvent éventuellement se mettre à dévaler une pente à grande vitesse.
Pour aller plus loin : revêtements, imprégnation, et gaines rapportées :
La majorité des cordes de treuillage synthétiques modernes de qualité sont constituées de fibres HMPE de type Dyneema® SK-78, Spectra 1000, ou du HMPE générique, sous forme de tresse creuse en 12 torons sans âme. Elles sont facile à épisser et résistent bien à l’enroulement sur tambour de treuil. Elles reçoivent un traitement de surface (généralement un revêtement ou une imprégnation polyuréthane), et disposent d’une gaine externe en aramide sur les premiers mètres exposés.
1️⃣ Le Revêtement des fibres : appliqué avant ou pendant le tressage
🔹 Polyuréthane (PU / TPU)
Le plus courant
Forme un film mince sur les fibres
Rôle :
réduit l’abrasion interne
limite le glissement des torons
améliore la tenue aux UV
Température :
typiquement 80–100 °C
Avantages :
souplesse conservée
peu d’impact sur la résistance
Inconvénient :
aucune vraie protection thermique
➡️ Standard sur la majorité des cordes de treuil 4×4 / secours.
🔹 Enduction silicone
Plus rare
Excellente résistance à l’eau
Très faible friction
Température :
200–250 °C pour le silicone lui-même ⚠️ mais le HMPE fond bien avant
Utilité :
surtout anti-salissure / anti-humidité
Peu d’intérêt thermique réel
🔹 Cires techniques (paraffine, cire synthétique)
Utilisées surtout en nautisme
Réduction du frottement
Protection temporaire
Température :
faible (50–70 °C)
Peu durable
2️⃣ L’Imprégnation fonctionnelle APRÈS TRESSAGE
Le produit pénètre dans la tresse, sans former une vraie gaine.
🔹 Résines PU “souples”
Solidarisent les torons
Limite l’écrasement sur tambour
Améliore la tenue aux cycles charge/décharge
Température :
similaire au PU (~80–100 °C)
➡️ Très courant sur cordes industrielles de treuil.
🔹 Résines haute température (cas rare)
Mélanges silicone / fluoropolymères
Utilisées sur applications spéciales (militaire, offshore)
Coût élevé
Résistance thermique toujours limitée par la fibre HMPE
3️⃣ LES Gaines textiles rapportées (protection externe RENFORCÉE)
🔹 Polyester (PES)
La plus répandue
Bonne résistance à l’abrasion
Coût faible
Température :
~ 150–180 °C
Limites :
fond / se rétracte au feu
Rôle :
abrasion
UV
salissures
➡️ Suffisant pour usage “standard”, pas feu direct.
🔹 Polyamide / Nylon (PA6, PA66)
Plus résistant mécaniquement que le polyester
Moins bon aux UV
Température :
~ 210–220 °C
Sensible à l’humidité
Peu utilisé chez les pompiers
🔹 Aramide (Kevlar®, Twaron®, Technora®)
La référence en environnement chaud
Ne fond pas
Décomposition > 450 °C
Excellente tenue au rayonnement thermique
Très bonne résistance à l’abrasion
Inconvénients :
rigide
sensible aux UV
cher
➡️ Souvent utilisé :
sur les 2 à 5 premiers mètres
ou sous forme de manchon amovible
🔹 Aramide + Nomex® (méta-aramide)
Compromis chaleur / souplesse
Meilleure tenue aux chocs thermiques
Très utilisé en équipements pompier
Température :
370 °C
Moins abrasif que Kevlar pur
🔹 Basalte (très rare)
Fibre minérale
Température > 700 °C
Rigide, lourde
Applications très spécifiques
🔹 Fibre de verre
Bonne tenue thermique (>500 °C)
Mauvaise flexion
Abrasive pour la corde ➡️ A éviter pour le treuillage
4️⃣ Configurations courantes en treuillage
🔧 Montage typique
Corde HMPE SK-78 ou SPECTRA 1000 ou HMPE générique enduite PU
Sans gaine permanente
manchon aramide amovible dans les zones chaudes (premières spires contre le tambour)
Avantages :
légèreté
inspection facile
remplacement ciblé
🔧 Montage “lourd”
Corde HMPE SK-78 ou SK-99
Gaine aramide permanente sur toute la longueur
Inconvénients :
cher
lourd
difficile à inspecter
retient chaleur et saletés
5️⃣ Ce que la gaine externe ne peut pas faire
Point important :
❌ Aucune gaine externe ne permet au HMPE :
de travailler longtemps à 150–200 °C
de survivre à un contact direct avec des flammes
La gaine ne change pas la physique de la corde :
elle retarde l’échauffement
elle protège du rayonnement
elle évite le contact direct
6️⃣ Résumé rapide
Élément
Rôle
Protection thermique
Revêtement PU
abrasion interne
❌
Imprégnation
cohésion
❌
Gaine polyester
abrasion
⚠️
Gaine nylon
abrasion
⚠️
Gaine aramide
feu / rayonnement
✅ (temporaire)
Manchon aramide
protection locale
✅
Si cet article vous a été utile ou vous a simplement fait passer un bon moment, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
Ci-dessous le complément pour le HDJ80 12 soupapes phase II, à partir de aout 1992, avec table des matières de 1er niveau et recherche de texte possible. Contient également les schémas électriques, les connecteurs, avec table des matières.
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
Voici une feuille de calcul Excel pour calculer et comparer les résistances d’alimentation des vitres et les puissances des mécanismes de vitres sur HDJ80 ou tout autre véhicule.
La procédure pour mesurer les diverses valeurs nécessaires (à réaliser pour chaque vitre) :
Noter les résultats pour chaque vitre et les reporter dans la feuille de calcul.
On peut réaliser les deux mesures suivantes avec un seul voltmètre, en recommençant l’opération :
1) Mesurer la tension sur les cosses de la batterie, (moteur arrêté et période de préchauffage terminée, soit au moins 1 minute 30s après avoir mis le contact) tout en remontant la vitre.
2) Mesurer la tension aux bornes du mécanisme ou du moteur, dans les mêmes conditions, en remontant la vitre. L’idéal pour la mesure de la tension au niveau du mécanisme de vitre est de piquer deux pinces pique- fil, une sur le fil + d’alimentation, et l’autre sur le fil de masse au niveau du mécanisme. Si on prend la masse sur la carrosserie, il est possible de mesurer une tension plus élevée que la tension réelle, si le fil qui amène la masse sur le mécanisme est défectueux.
3) Mesurer le courant toujours pendant la remontée de la vitre avec une petite pince ampèremétrique DC, très utile en électricité voiture. Il faudra mesurer le courant à un endroit proche du mécanisme de vitre, sinon vous êtes trop en amont, vous pourriez obtenir une valeur faussée par d’autres courants de consommation.
Un modèle de pince ampèremétrique à un cout raisonnable, environ 80 euros, un bon investissement pour bricoler sur des véhicules anciens :
Une pince ampèremétrique permet de mesurer le courant sans devoir couper un fil, donc un gros gain de temps. Celle-ci est assez précise et peut mesurer des courants de quelques milliampères malgré son calibre maxi de 80 ampères, ce qui est pratique pour mesurer des pertes par exemple.
Attention beaucoup de pinces ampèremétriques ne sont pas capables de mesurer des courants continus.
Si cet article vous a été utile, pensez à faire un don en retour pour aider au financement de l’hébergement du site.
Il y a quelques années j’avais cherché une solution pour utiliser un RoadBook en navigation 4×4. Force était de constater que les solutions étaient rares ou peu encourageantes pour un amateur, pour les raisons suivantes :
Logiciel ancien difficilement utilisable ou buggé.
Licence onéreuse ou avec abonnement.
Fonctionnement lié à du matériel propriétaire, parfois uniquement disponible sur réservation pour un rallye (tablettes ERTF par exemple).
Nécessité d’avoir un accès Internet et un compte en ligne (fonctionnement type cloud).
Aujourd’hui et depuis octobre 2024 la situation change, avec la reprise du développement d’un éditeur de RoadBook gratuit et opensource fonctionnant hors ligne, à l’époque prometteur, mais qui avait été abandonné.
Il s’agit de Tulip Rally RoadBook. Actuellement en version 1.10.3. Attention à ne pas confondre avec Tulip Composer, qui est un éditeur de Tulip (symbole de base pour les cases d’un Roadbook).
Donc il est disponible ici, pour divers systèmes d’exploitation, dont Windows :
En général on prendra la version Windows EXE, pour utilisation sur les versions récentes 64 bits de Windows. Le code source est disponible, pour ceux qui veulent participer au développement du logiciel. Comme la plupart des applications OpenSource ou en provenance de développeurs isolés aujourd’hui, vous allez probablement obtenir un avertissement de Windows au 1er lancement, signalant que c’est peut être une application contrefaite ou dangereuse. Mais il n’en est rien. Le cas échéant, pour ceux qui connaissent la programmation, il est possible de compiler soit même à partir des sources pour en être certain.
La création du RoadBook se fait simplement, soit en important un fichier de trace ou de route GPX puis en complétant les symboles Tulip dans l’éditeur, soit en cliquant directement sur la carte pour ajouter des points puis ajout de Tulip complémentaires si besoin.
Dans tous les cas, les Tulip point-flèches (la ligne de direction à prendre) se met à jour automatiquement, en fonction des virages et lignes droites. Evidement on peut les modifier et en ajouter, mais la création d’un RoadBook simple en point-flèche de base est possible sans aucun travail d’édition.
On peut sauvegarder son RoadBook au format du logiciel, pour reprendre ou partager son édition plus tard, et surtout on peut l’exporter dans les deux formats standards de RoadBook numériques :
Le format PDF, qui sera lisible dans n’importe quel lecteur de fichier PDF, spécialisé roadbook ou non. Il pourra être imprimé pour un dérouleur papier ou affiché sur une tablette, un smartphone, ou un PC portable.
Le format GPX OpenRally est un format spécialisé pour la lecture de RoadBook. Il sera lisible uniquement avec des logiciels lecteur de RoadBook compatibles. Ils existent sous Android ou IOS, donc sur tablettes ou smartphones.
Si le format PDF a l’avantage de pouvoir être lu et imprimé partout, Le format GPX OpenRally est plus intéressant pour de nombreuses raisons :
Un fichier OpenRally GPX contient des données de navigation structurées, facilement exploitables par le lecteur de RoadBook. Il est normalisé et simple, ce qui facilite son implémentation et les échanges entre applications.
Il est plus léger, donc facilement transmis sur un lien faible débit, et peut être édité à la main : c’est un fichier GPX classique avec les extensions OpenRally. On peut en extraire facilement les waypoints ou le convertir en fichier de route ou de trace.
Il permet un fonctionnement dynamique beaucoup plus simple, par exemple le recalcul dynamique des distances.
Il peut être ingéré facilement par des boîtiers électroniques, compteurs, tablettes ou tripmasters numériques alors que le format PDF nécessite une plus forte puissance de calcul pour sa prise en charge et son affichage.
Comme le fichier PDF, il contient les Tulip, au format bitmap PNG, ou SVG vectoriel. Il est donc autonome.
Pour conclure, Le format OpenRally GPX est conçu pour la navigation électronique embarquée moderne : précis, interactif, éditable et facilement compatible avec des instruments numériques. Le format PDF reste utile pour l’impression de rouleaux ou pour un affichage déroulant de base, mais bride les fonctionnalités de navigation avancée.
Voila pour la partie création du RoadBook, qui ne devrait pas poser de soucis pour tout utilisateur déjà habitué au fonctionnement des logiciels de cartographie ou même pour un débutant.
Passons à la lecture du RoadBook
Dans un 4×4, je pense qu’il est préférable d’avoir une seconde tablette, plus petite, pour le défilement du RoadBook, en complément de la tablette principale qui sera réservée au logiciel de navigation, par exemple OziExplorer version Android qui semble toujours un très bon choix malgré son ancienneté (plus de 30 ans !). Mais rien n’empêche de partager les deux applications, lecteur RoadBook et logiciel de navigation classique, sur une même tablette de grande taille (Android permet d’afficher deux applications en même temps), ou bien de se limiter à la lecture du RoadBook sur une seule tablette ou sur un grand smartphone, ce sera la solution préférée en moto.
J’ai essayé divers lecteurs de RoadBook compatibles OpenRally, je conseille pour le moment Piste RoadBook, un logiciel Estonien développé par un passionné, sous Android, téléchargeable sur le PlayStore. Il est gratuit, n’a pas les problèmes évoqués au début de cet article, semble stable et dispose de toutes les fonctions de base qu’on peut attendre d’un lecteur de RoadBook, en particulier, la possibilité d’utiliser des boutons de commande externe, en Bluetooth, pour faciliter le défilement manuel du RoadBook (très utile en moto), et les ajustements des odomètres (tripmeters).
Il ne reste plus qu’à récupérer le fichier PDF ou OpenRally GPX sur son smartphone ou sa tablette par tout moyen à disposition (messagerie, serveur FTP sur le tél, logiciel de transfert, service DropBox ou similaire, connexion USB directe en mode partage de fichiers, etc…)
Voici ce qu’on obtient sur un smartphone, après ouverture d’un fichier OpenRally GPX :
Un exemple plus dépouillé, pratiquement sans édition :
Comme pour Tulip Rally RoadBook, n’hésitez pas à soutenir le projet :
« If you like Piste, you can support the development via Settings – Support Piste. The options there should be quite self-explanatory. »
Et pour le contrôle externe, ici sur une moto, ajout d’un module Bluetooth avec interrupteurs poussoirs :
De nombreux modèles sont disponibles dans diverses marques, avec plus ou moins de boutons, des ergonomies pour tous les gouts et pour tous les budgets.